



机器人前瞻(公众号:robot_pro)
作者 | 许丽思
编辑 | 漠影
机器人前瞻10月8日报道,今天,正行创新发布面向零售场景的Physical AI解决方案,首次较完整地亮出了“模型+机器人+平台+场景”产品版图。
具体来看,这套方案核心包括三大部分:由世界动作模型SLM-0.5、强化学习后训练体系STEAM和具身智能体Rpent组成的“具身大脑”;双足人形机器人H1和搬运理货机器人C1两款自研本体;以及负责多机管理的M1机器人管理平台。
按照正行创新的规划,其机器人将首先进入便利店、商超等零售环境,承担搬运、补货、盘点、巡检等任务。后续,该公司还计划推出面向收银、装袋等精细操作任务的A1机器人,进一步形成覆盖移动、搬运和精细操作的机器人产品组合。
另外,该公司还计划今年启动首批合作伙伴场景共创,随后逐步扩展至热食、库存管理、配送分拣和包装等环节,并在2027年正式提供商业化服务,商业模式包括直接采购和RaaS订阅。
正行创新(Striding AI)成立于2026年初,是连续创业者姚颂、杨宇欣,清华知名青年学者于超,和跨国产业集团正大集团联合发起的物理智能公司。
对于一家刚成立不久的机器人公司而言,正行创新此次给出的第一个商业化切入口,是一个足够具体、痛点明确的场景——24小时便利店。
一、推出零售物理智能场景解决方案,让具身大脑在真实任务中进化
便利店货架之间,通道狭窄,SKU数量多且摆放密集,消费者、店员一直处于移动状态。同时,补货、盘点、搬运等工作本身又具有较高重复性,尤其对于24小时营业门店,部分工作还需要在夜间持续进行。
正行创新发布面向零售行业的 Physical AI 解决方案,面向“人机协作”的开放环境:客流低峰期,机器人可以接手搬运、补货、盘点、巡检等高频任务,让员工可以聚焦其他服务优化工作;夜间持续作业时,机器人接手重复性体力劳动,让员工免于熬夜劳作。
该方案首先聚焦的,是货架补货、店面巡检及相关搬运任务,机器人从任务获取、环境感知、移动、识别、抓取到作业执行形成完整任务闭环,通过统一运营平台进行任务分配、状态监控和必要的人工接管。
正行创新称,目前系统能够实现数百种SKU分拣任务自主完成,完成任务成功率达99%。
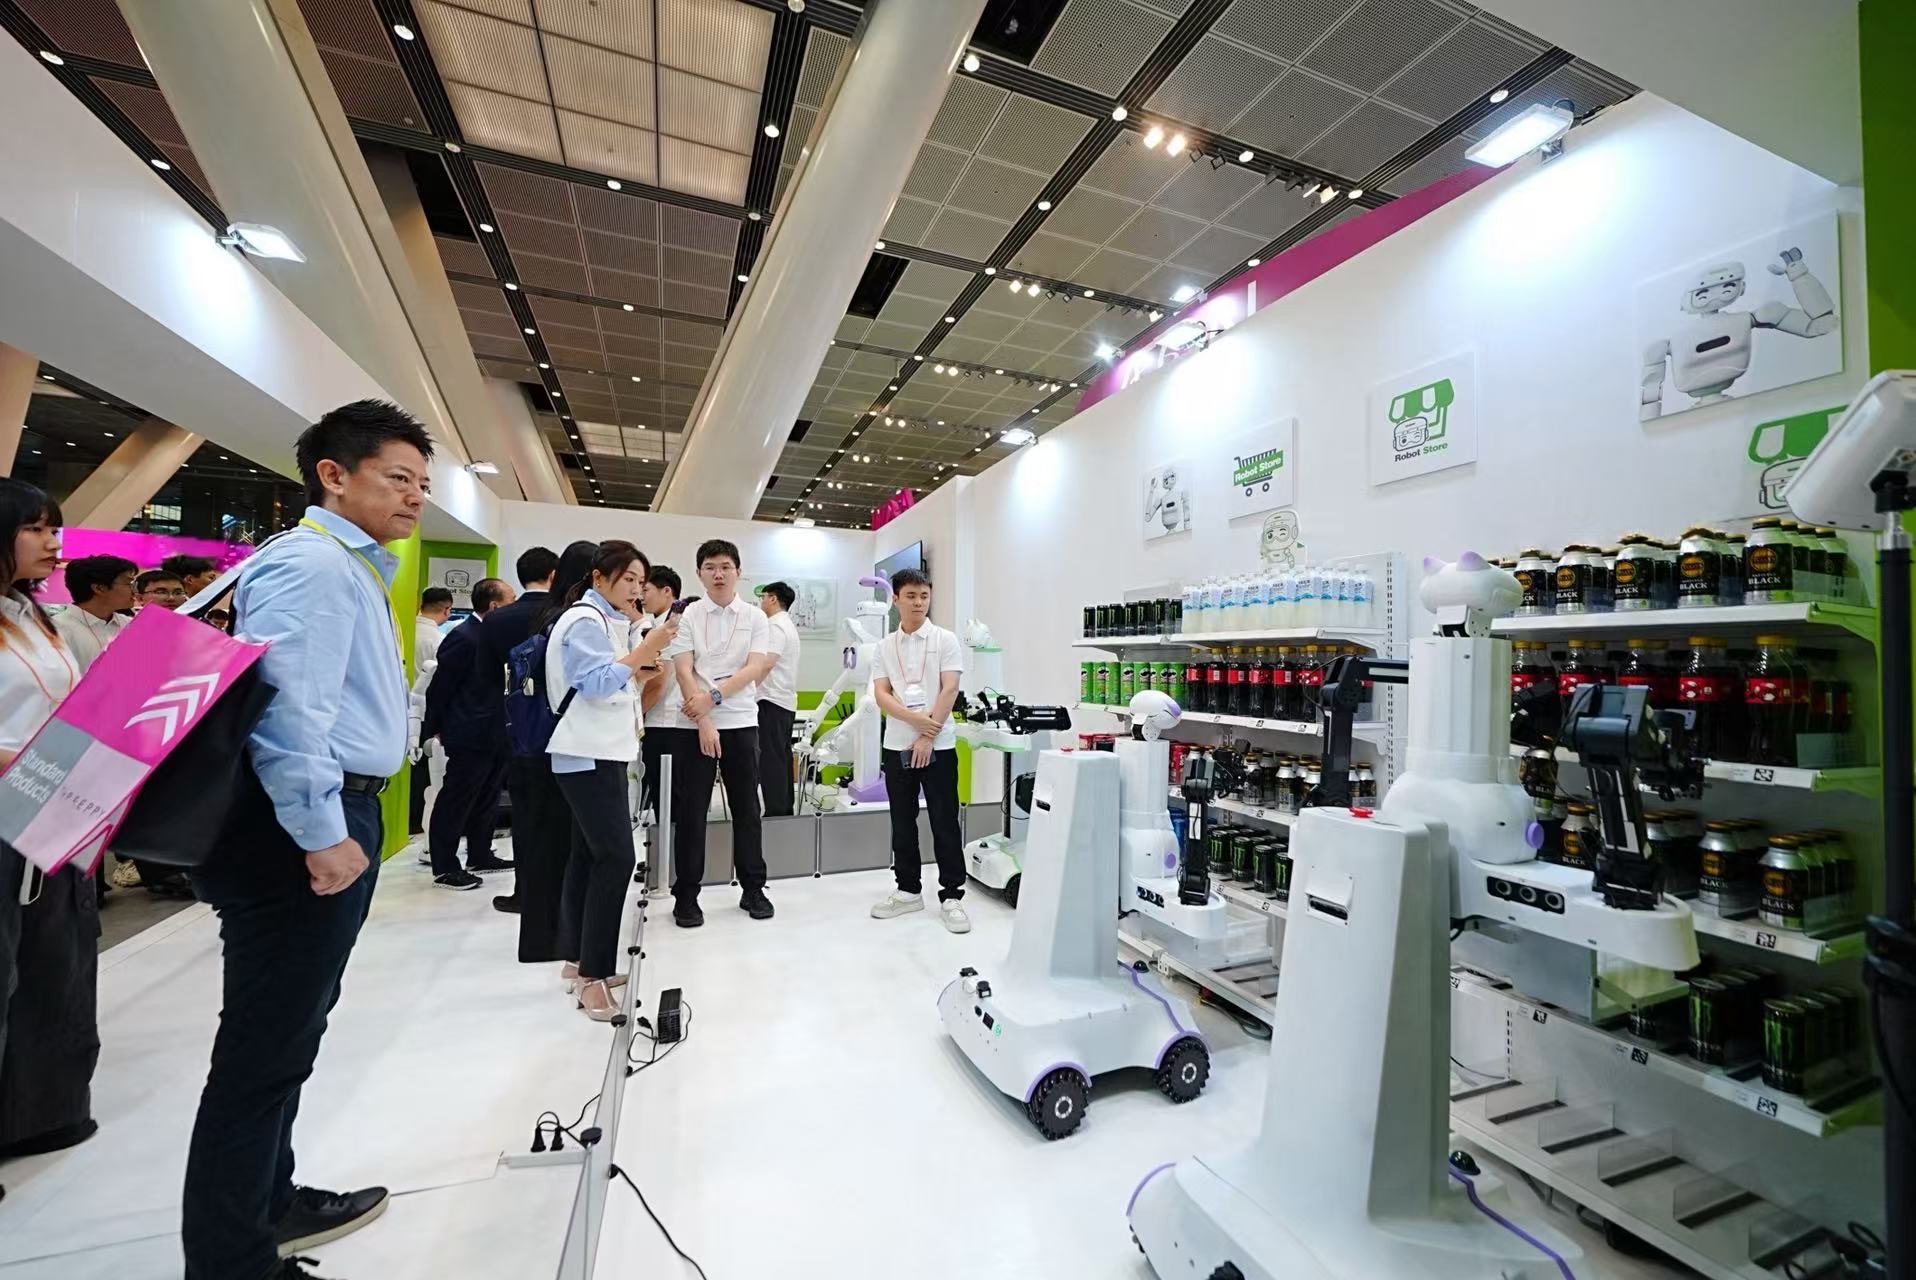
支撑这些任务执行的,是正行创新打造的“具身大脑”,这是一套由具身模型、算法、数据与基础设施(infra)组成的物理智能系统。
1、世界动作模型SLM-0.5:让机器人理解环境与行动之间的关系
传统世界动作模型往往直接在像素空间预测未来画面,模型规模和推理开销都比较大。正行创新则将未来预测进一步迁移到视觉隐空间中,以更小模型完成动作预测。
其推出的世界动作模型SLM-0.5,参数量为23亿,按照该公司公布的测试结果,其在LIBERO机器人操作基准上的平均任务成功率达到98.6%,单次推理时间低于187ms,相较其对比的像素级世界动作模型方案,推理速度提升超过24倍。
2、强化学习STEAM:将真实任务中的经验转化为能力提升
强化学习后训练主要解决的是,机器人进入真实场景后,如何根据执行结果继续调整策略。
正行创新基于RLinf搭建了STEAM后训练体系,在已有基座模型的基础上,系统会将机器人执行任务时产生的成功、失败以及人工纠正等反馈重新用于训练,从而针对具体零售任务优化操作策略。
以指定商品上货为例,正行创新称,通过少量任务数据和人工反馈进行后训练后,机器人执行成功率达到95%。
这一过程中,新的问题与反馈被纳入后续训练,优化后的模型经验证再部署,形成“执行—反馈—学习—再部署”的闭环,推动机器人在真实任务中做得更稳、更快。
3、智能体Rpent:让机器人理解、规划、统筹复杂任务的执行
Rpent由正行创新与清华大学、无问芯穹联合发起,其将通用大模型的任务理解和规划能力,与VLA等操作模型,以及记忆、工具调用和机器人接口等模块结合起来,用于处理机器人在复杂任务中的任务拆解、执行调度和异常处理等。
例如,面对“补齐这排货架”这一指令,机器人并不是完成一次抓取就结束,而是需要先判断哪些位置缺货,再确定商品位置、规划补货顺序,并依次调用导航、视觉识别和操作能力完成任务。
在执行过程中,如果出现商品位置变化、抓取失败等情况,Rpent可以根据当前状态调整后续步骤,必要时重新规划。
因此,在这套具身大脑架构中,Rpent主要负责高层任务理解和流程规划,世界动作模型等则负责具体动作执行。
二、打造多款不同形态机器人本体,涉及通用服务、搬运理货、精细操作
要让这套“具身大脑”真正进入门店,还需要先打造能够适应人类已有的商业环境的机器人本体。
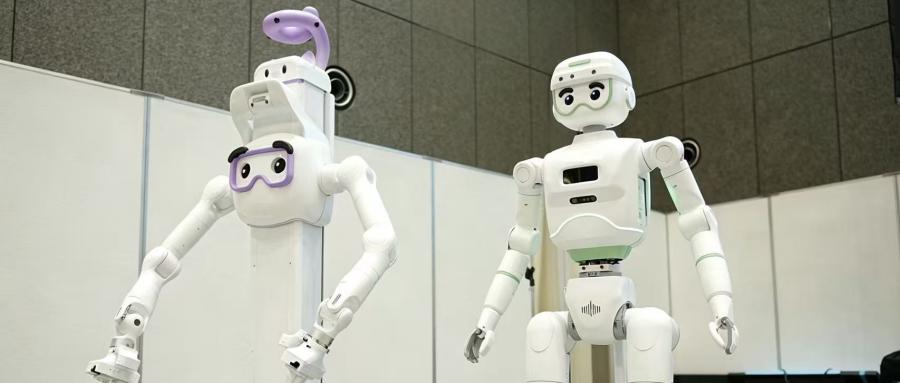
此次正行创新正式公开的两款自研机器人,分别是双足人形机器人H1和轮式双臂机器人C1,两款机器人在应用场景上有不同的侧重。
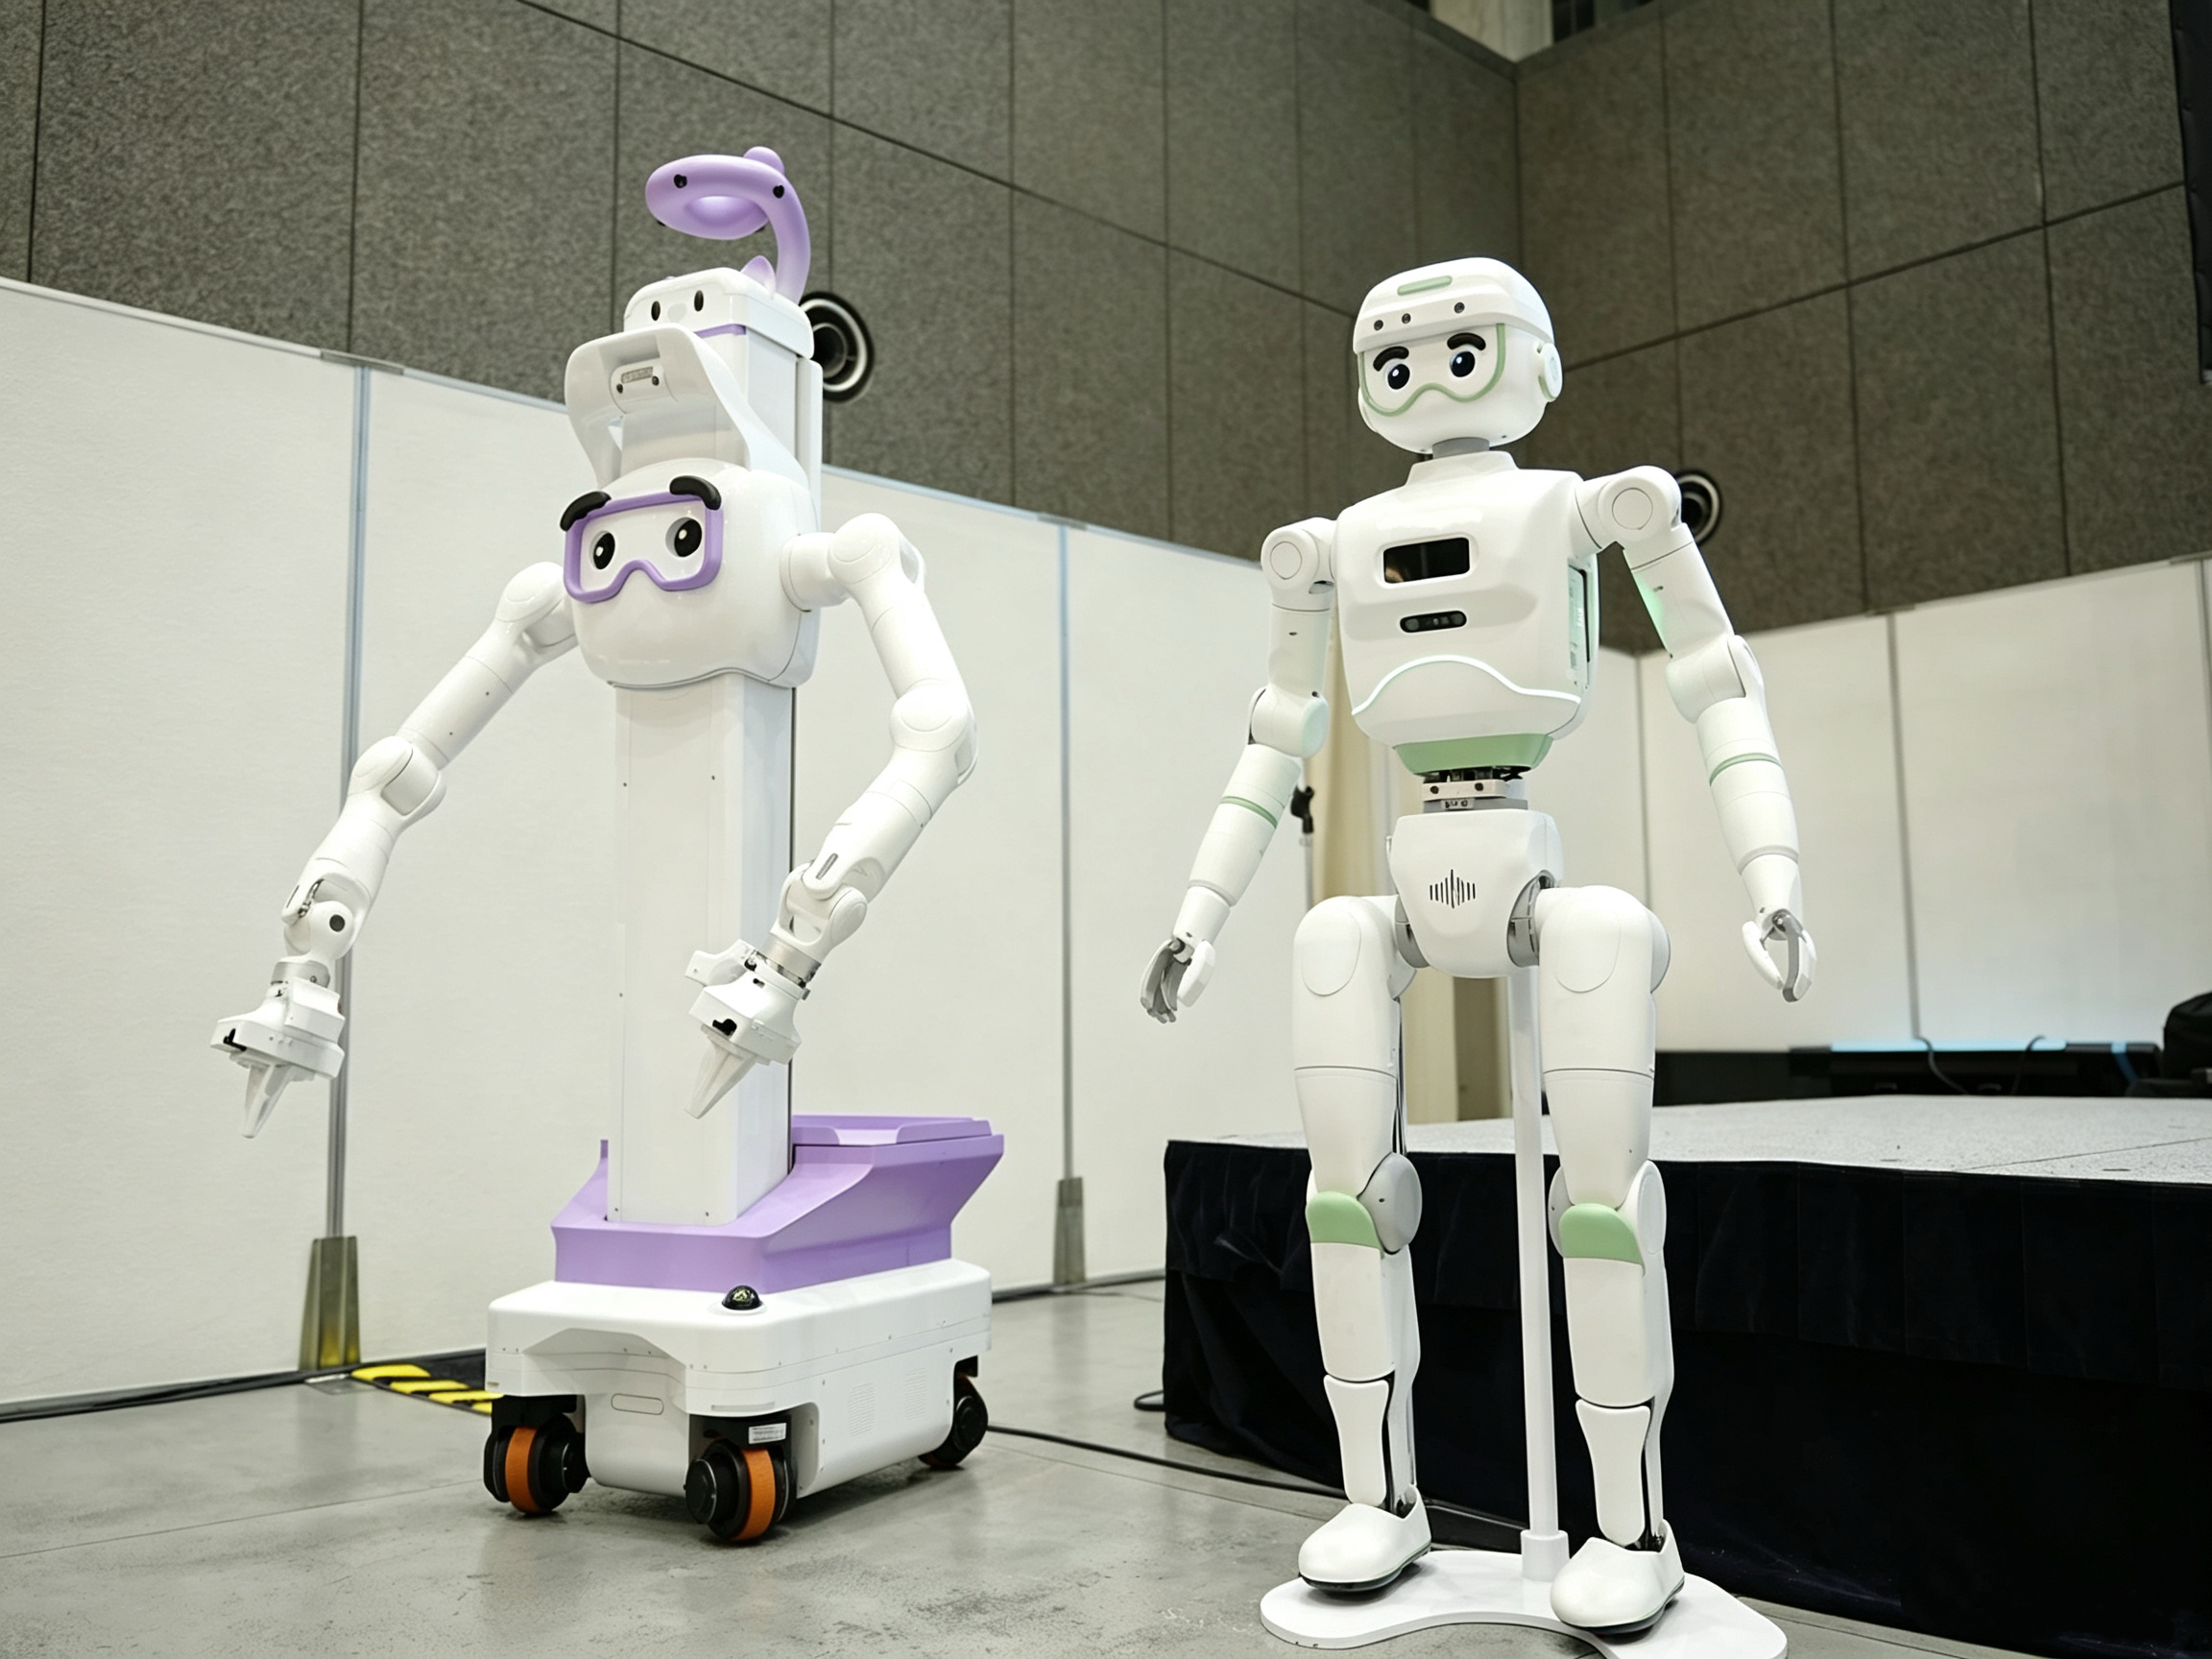
H1:身高1.4米,拥有26个自由度,最高移动速度2m/s,算力为157TOPS,并配置正面视觉、130°视野补盲相机、麦克风阵列和六轴IMU等传感器。
在交互层面,H1支持20多种语言,同时提供45种表情和36种手势,并开放ROS、SDK等接口。
H1更接近一台面向开放商业、生活空间的服务机器人,承担陪伴、巡检以及群体表演等任务。
C1:C1两条机械臂单臂拥有7个自由度,末端负载3kg;升降机构有效行程达到920mm,作业高度覆盖约100mm至1750mm,可以从较低货架一直操作到接近顶部的商品,窄体全向底盘最小通行宽度小于600mm,能够适应便利店狭窄通道。
其计算平台算力达到2070TFLOPS(FP4),续航约6小时,并支持换电、直充和自主回充。多传感器融合,使其能够感知周围行人,遇障10cm内紧急刹停,前后配备深度视觉、360度视觉。
正行创新称,目前C1能够自主完成99%分拣任务,已经适配800余种高频流转SKU。

在两款已经公布的机器人之外,正行创新还计划进一步拓展重载版本,并推出A1精密操作机器人,A1将采用轮式双臂构型,主要面向收银、袋装等任务。
多种不同形态机器人背后,还通过M1机器人管理平台连接起来。M1是一个多形态矩阵、跨场景的软硬一体运营底座,负责多机器人接入、任务调度、状态监控、版本升级、远程运维和数据管理。
正行创新称,其坚持机器人端侧自主优先,导航、抓取等核心任务不依赖平台保持实时网络连接,避免门店网络波动直接中断机器人工作。
结语:不追求一机全能,零售机器人开始按任务分工
零售真正难的,是一旦进入规模部署,机器人企业面对的将是持续适配、跨门店复制和多机运营的问题。机器人会不会做是一回事,能不能长期用、算得过账,则是另一回事。
从这次发布也能看到,零售机器人的产品思路正在发生变化。
相比让一台人形机器人包办所有任务,正行创新选择让H1、C1以及后续A1分别承担交互、搬运理货和精细操作,再由模型、智能体和管理平台连接起来。不同任务匹配不同本体,可能比单纯追求全能人形更接近现阶段的工程现实。
