


机器人前瞻(公众号:robot_pro)
作者 | 钟宸
编辑 | 漠影
机器人前瞻9月14日报道,这两年在一众忙着造机器人的公司背后,还有一类更少被看见的玩家:它们不一定站在Demo台中央,却可能决定一台人形机器人到底能不能真正“干活”。
天机智能就是其中之一。
从全球首台人形力控臂,到量产、交付量双双跑到行业第一,再到进入多家头部人形机器人企业供应链,天机正在成为这个赛道一个颇为特殊的存在。
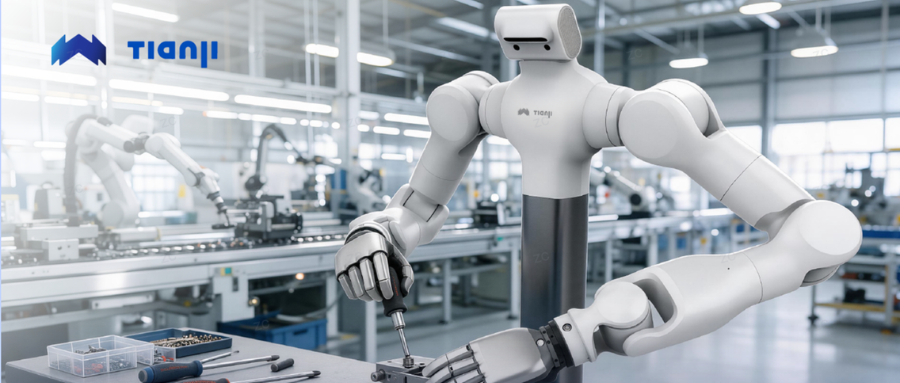
但更值得追问的是:为什么是它?一家在2024年推出全球首台人形力控臂的公司,如何在两年时间里连续拿下技术、量产和销量上的多个“第一”?
答案或许可以归结为“全栈”二字:从核心部件到整机平台,从运动控制到模型推理,天机把整条技术链攥在了自己手里。
一、机器人越来越会“想”,为什么还干不好活?
要追寻答案,得先看行业的一个尴尬现实:大模型让机器人越来越会“想”,但实体执行层仍是待解难题。机器人在视频里无所不能,到了真实场景却连瓶盖都拧不好。
问题很大程度上卡在力控。敲钉子要又准又稳、拧瓶盖要感知螺纹的咬合、开门要顺着铰链的阻力走,这些动作看似基础,对力控的要求却极高。力控不到位的机器人,往往只能“比划”,很难真正“干活”。

而力控的底层是传感器。行业普遍使用的金属应变片方案存在较大局限性,很多人形臂“看着像、用着不像”,根源就在这里。
也正是在这个最基础、最少被关注的环节上,天机拿下了自己的多个“第一”。
二、把MEMS装进关节,让机器人更灵敏
目前绝大多数机器人的关节力控,用的都是金属应变片:把一片金属箔贴在弹性体上,受力时金属箔跟着形变、电阻随之改变,再换算成力的大小。这套方案在工业领域用了几十年,足够成熟,成本也可控。
但搬到人形机器人上,它开始力不从心。金属应变片对温度敏感,存在温漂,需通过全桥配置或温度补偿算法进行抑制。
同时这一工艺对粘贴工艺的要求还高,胶层老化可能会影响长期稳定性。这也是为什么很多机器人的手臂静态演示还行,一到连续作业就露怯。
天机的解法,是干脆换一条技术路线。它是全行业第一个自研MEMS关节扭矩传感器的,落到产品上,效果是实打实的:相比传统应变片方案,这套传感器的灵敏度提升10倍,稳定性提升4倍,刚性提升2倍,蠕变更低、长期使用无需频繁校准。
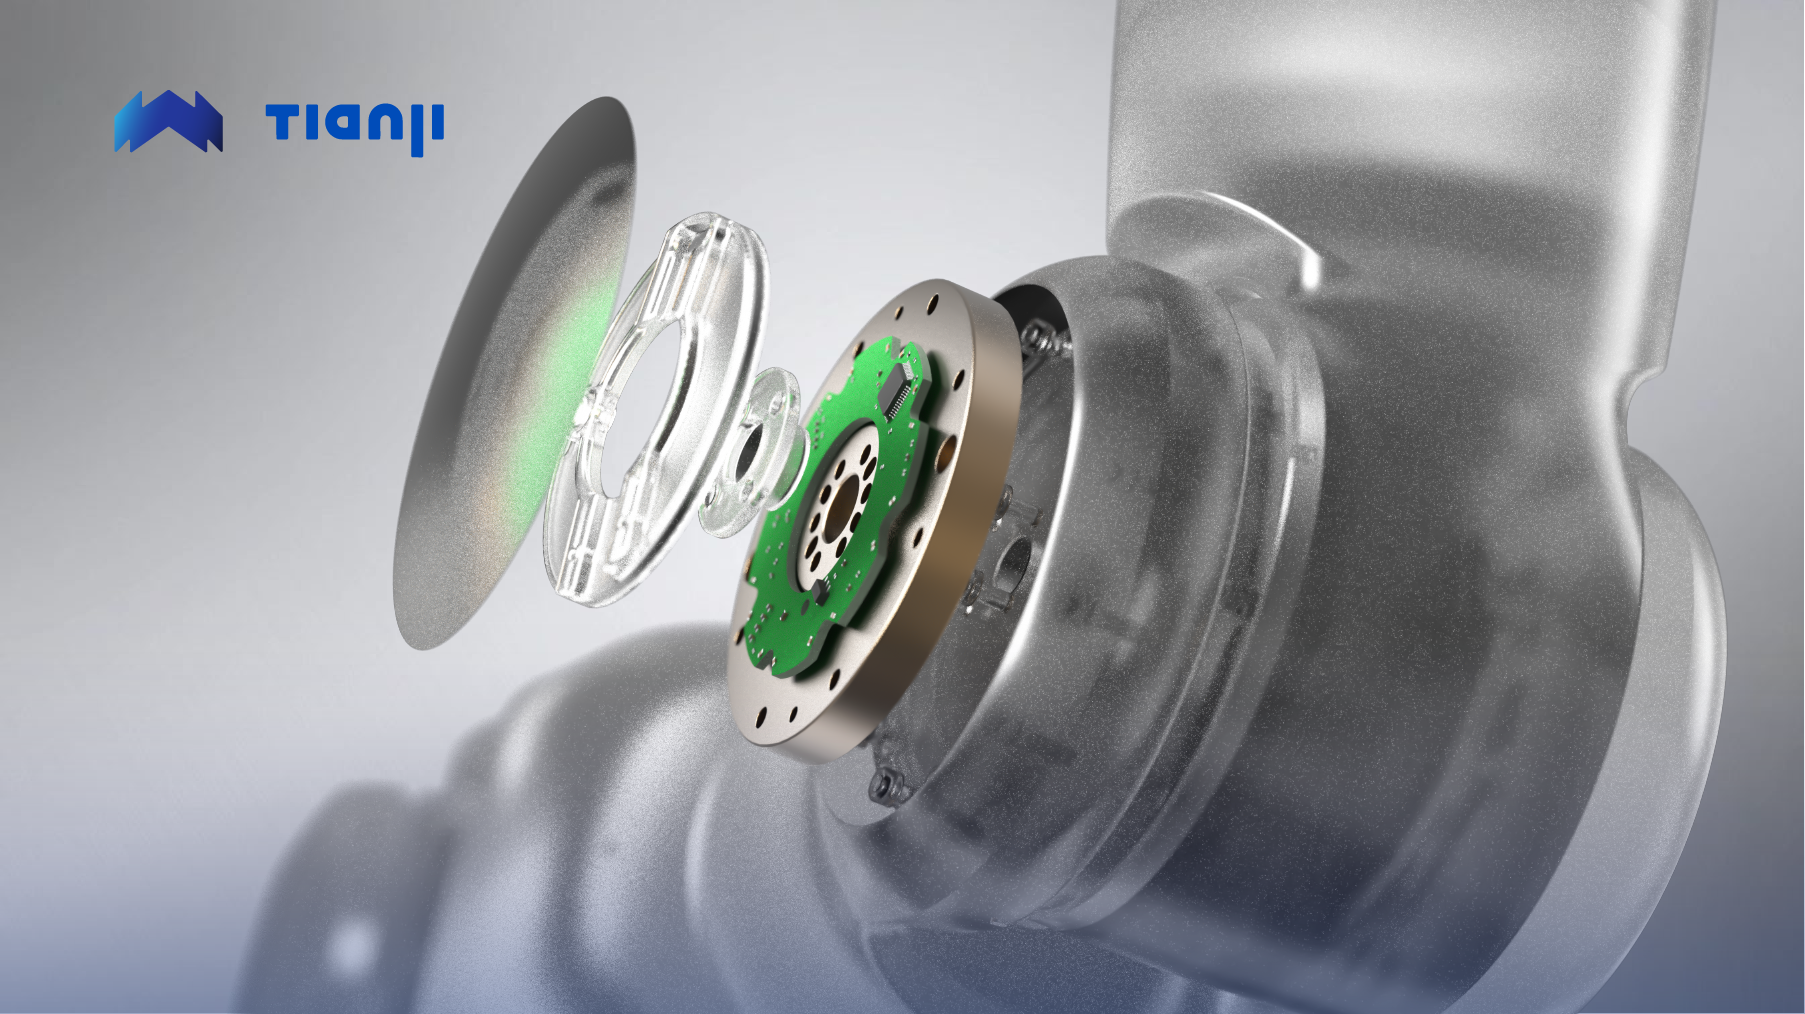
换言之,天机给机器人关节换上了一副更灵敏、也更“皮实”的“神经末梢”——这也是它后续所有力控能力的物理底座。
但天机没有把故事停在传感器上,而是把传感器封进一体化关节模组,让位置、速度、力矩、电流四闭环在模组内部完成,力控天生内嵌。
在此基础上,阻抗控制动态跟踪算法让手臂遇阻时自主判断“让”或“顶”;双臂协同控制器让两条手臂像人的手臂般配合;Fusion X运动控制接口与Marvin.SDK将能力封装给开发者直接调用。顶端的KernelMind-Apex VR遥操系统,则让人能远程“手把手”教机器人干活。
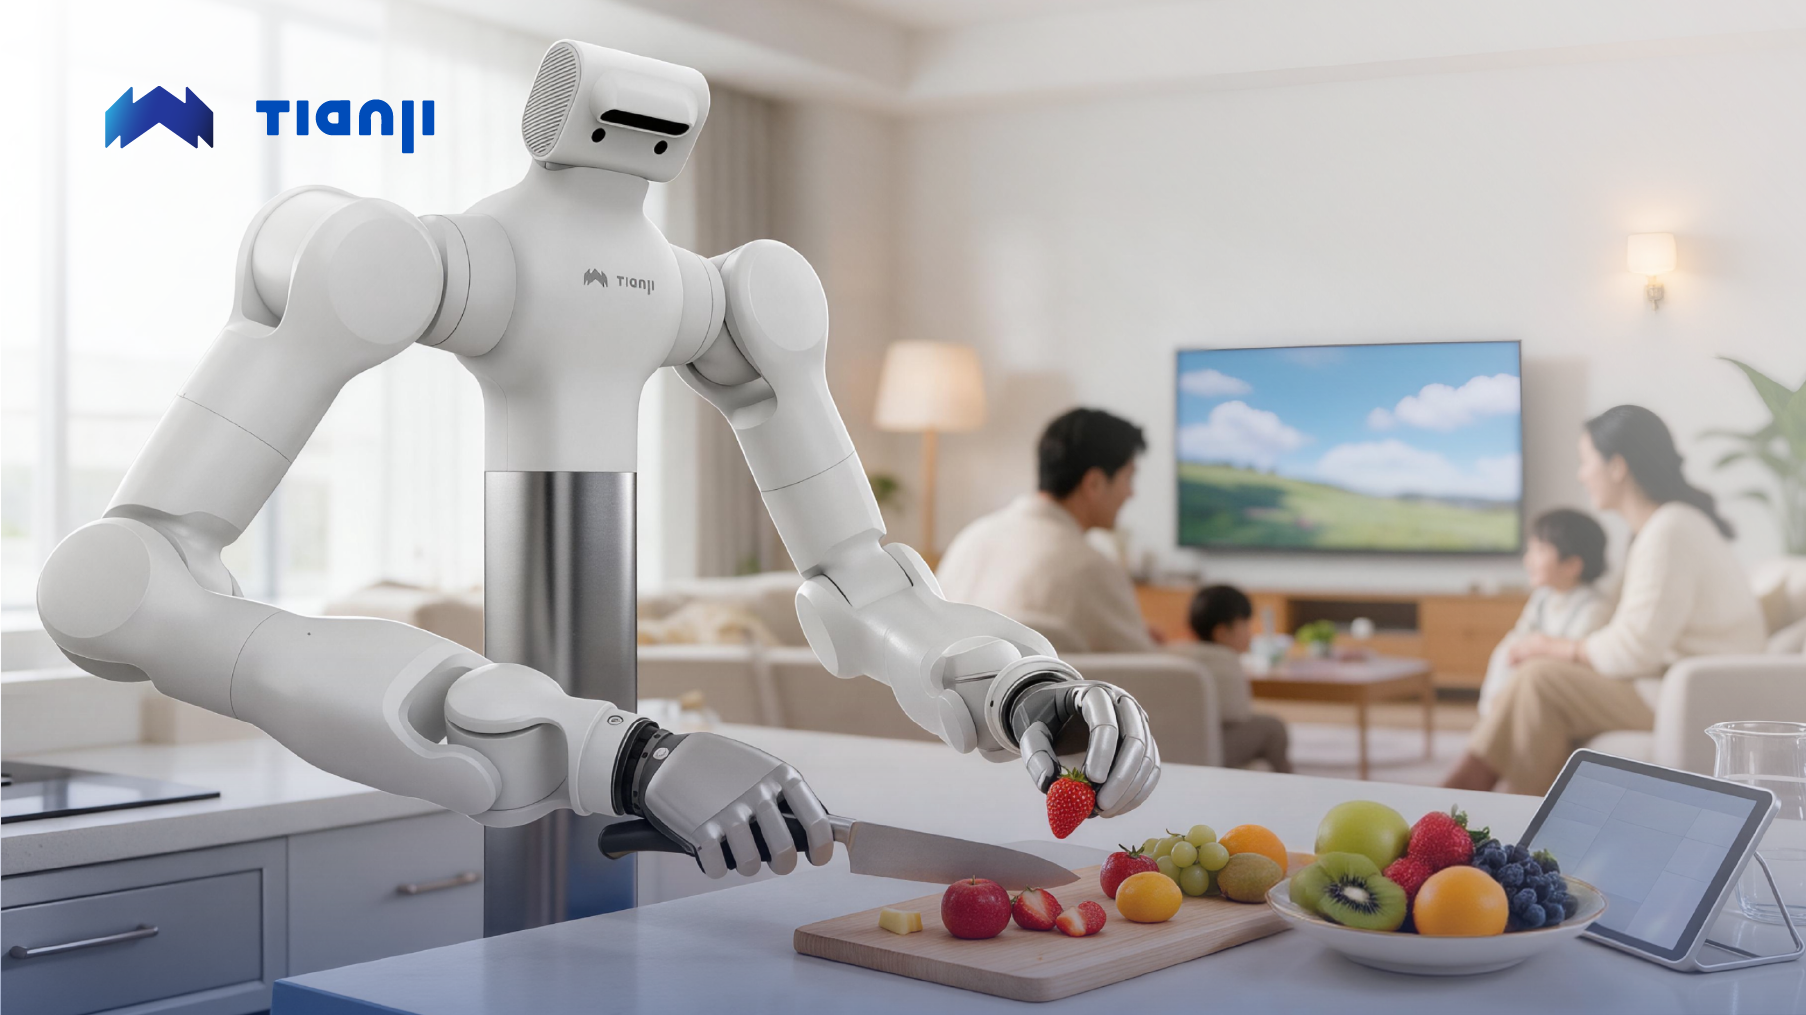
这套闭环还直接服务于数据:天机的Marvin Pro固定式力控人形双臂平台专为数据采集打造,双臂标配全力控,支持24小时不间断运行,规模化部署下,一年可采集海量高质量真机数据。
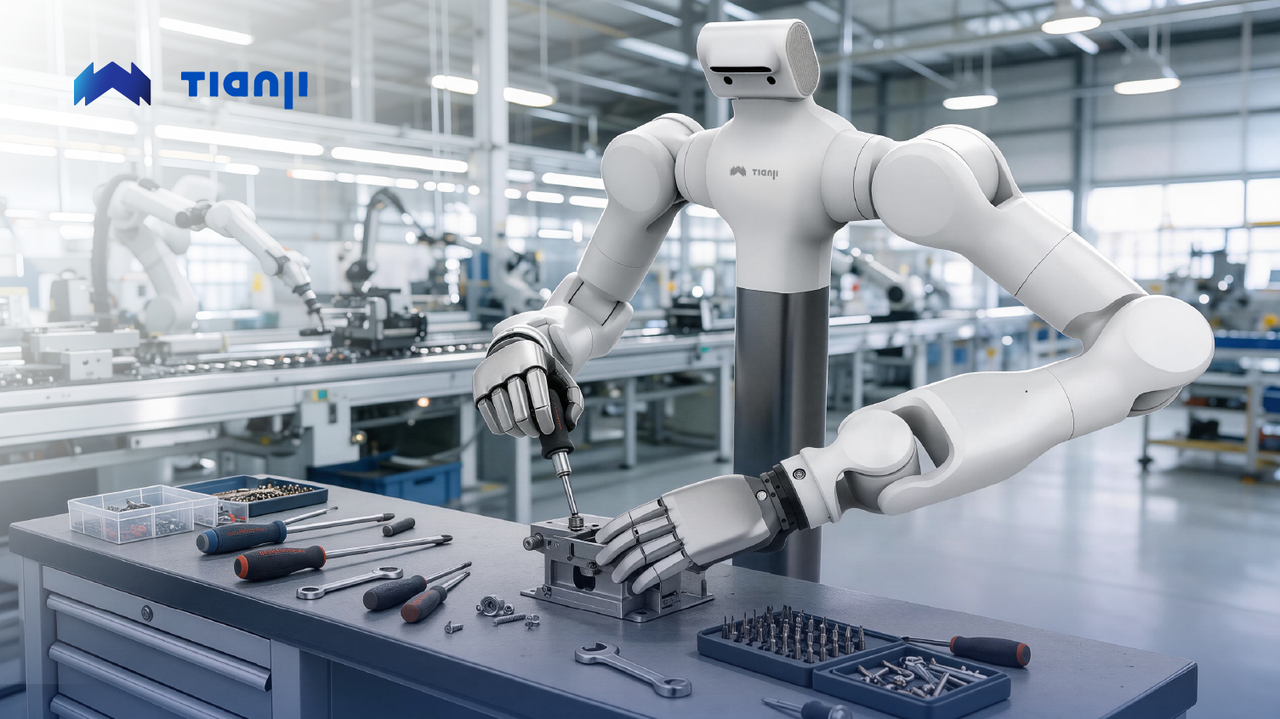
力控“肢体”、运动控制“小脑”,再加上数据供给——天机把自己定位成了具身智能基础设施平台。客户愿意把“手臂”交给它,原因正在于此。
三、手臂够不够好,数据会自己说话
核心技术的攻坚,也让天机在产品端取得硕果。2024年4月,天机发布全球首台人形力控臂;2025年,量产全球首台人形力控双臂,成为当年第一家量产交付且出货量最大的品牌。先发换来的,是工艺、数据和客户验证上的时间差。
当然,第一个做,只是先发;做到第一,才是本事。从天机人形力控臂的五大核心参数来看,其水平已是全球领先。
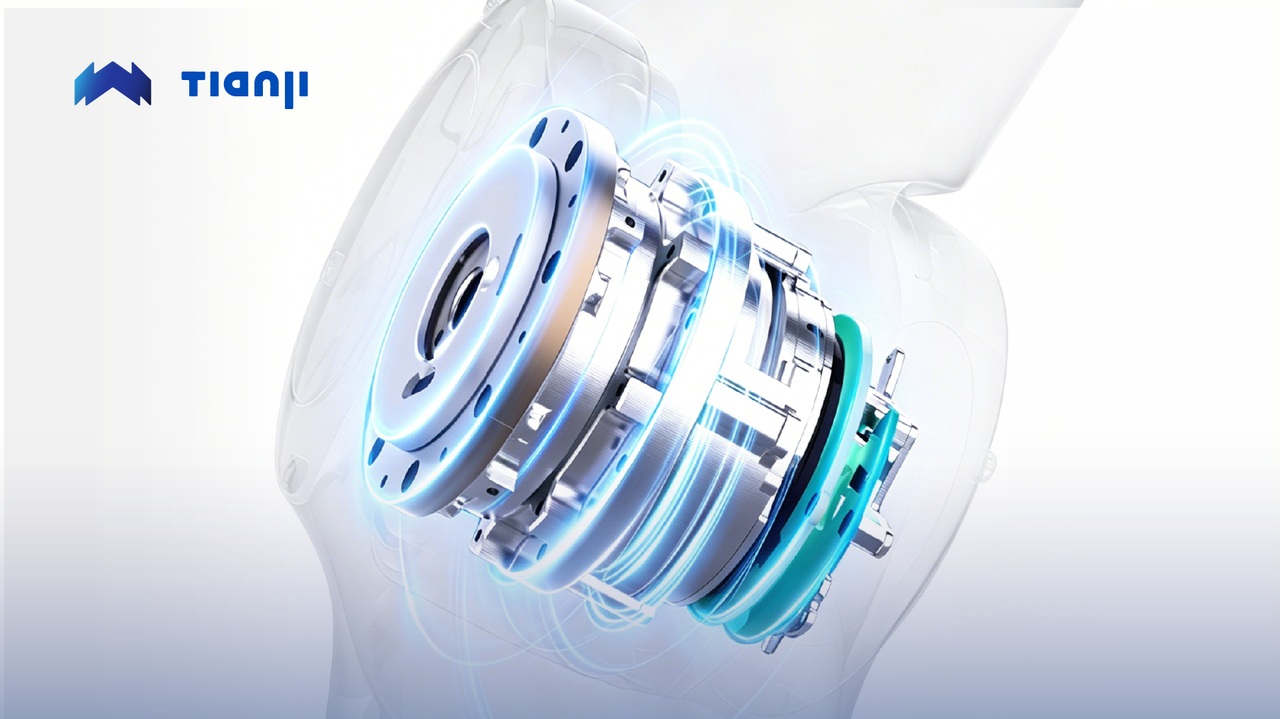
关节力控绝对精度≤0.3N·m,直观地说,就是让它出多大的力,实际就输出多大的力,不会“手抖”;关节模组扭矩分辨率≤0.01N·m,相当于一张A4纸轻轻落在指尖,它都能立刻察觉;力矩环带宽做到160Hz的行业最高水平,意味着人还没反应过来,手臂已经完成了几十轮修正。
再加上15,000N/m的力控平移刚性和±0.03mm的重复定位精度:该柔的时候柔得下去,该稳的时候纹丝不动。
技术第一还有一块拼图在手腕。开门、捡东西、精细装配,都卡在手腕的灵活翻转上。
天机的十字交叉手腕构型,模拟了人类手腕的滚动-偏航-俯仰三轴复合运动能力,可让末端在紧凑体积内实现大角度翻转与偏转。
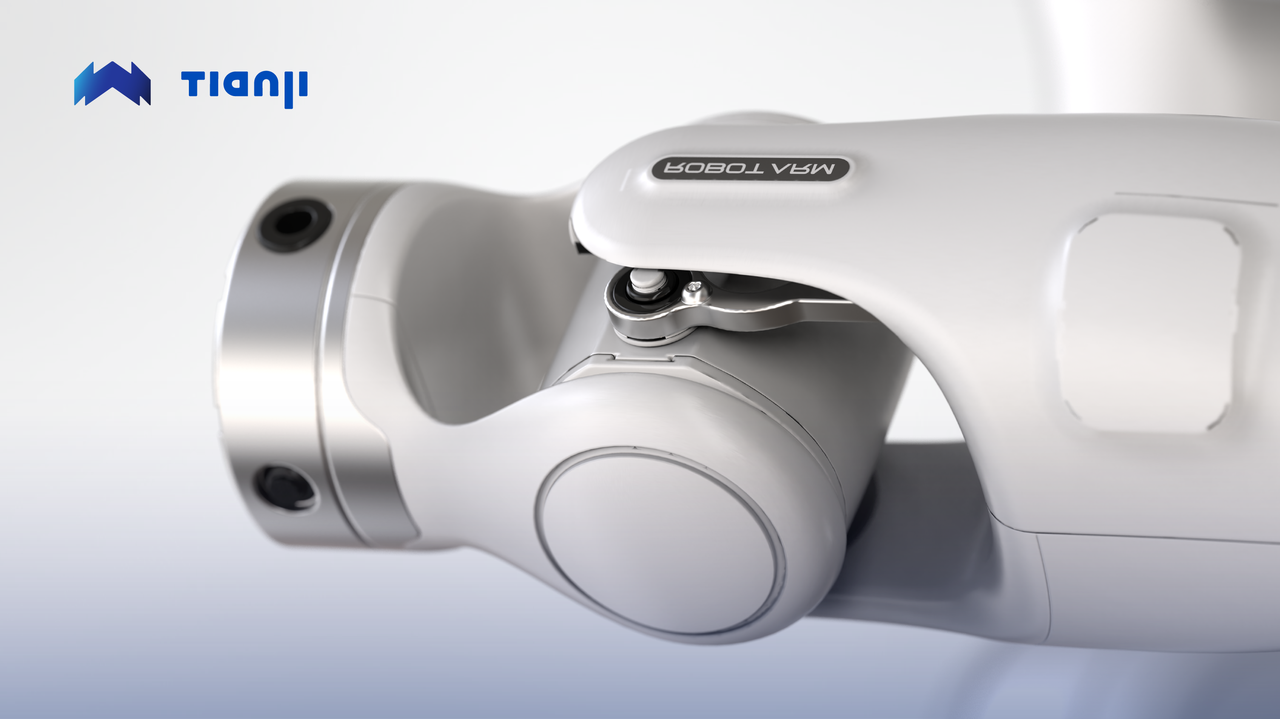
这一结构直接决定了人形臂能否完成拧钥匙等需要手腕灵活翻转的真实场景任务,也是人形臂在紧凑体积内实现类人手腕动作的关键。
但灵活只是前提,延迟、误差等参数才决定了遥操作和真实作业的体验。基于速度预测前馈算法,Marvin系列人形力控臂,轨迹延迟低至5ms、平均跟踪误差1.89mm。
也就是说,天机的人形力控臂能够在“大脑”生成指令时迅速作出反应。而在遥操作的情境下,它也能高保真复现人手直接操作时的精度表现,做到流畅、误差小,这才是其技术的关键底气。
双臂协同则是另一个容易被忽略的壁垒:天机量产的全球首台人形力控双臂,用一块主板控制双臂,客户可直接调用“双手协调抓取”等高级指令。
而竞品多为两块主板分别控制,客户需自行解决时间同步与空间避碰。这并非单纯“多加一条臂”,而是在底层重构了运动控制体系。
四、量产即登顶:市场占有率全球第一
参数是纸面实力,市场投票才是硬道理。
据悉,天机人形力控双臂2025年仅用4个月便实现规模化交付,服务上百家客户;进入2026年,交付量爆发式增长,订单持续放量,客户覆盖全球众多头部具身智能企业。
在工业场景,其协作臂更早完成规模化落地,积累了大批工业客户。综合多家企业公开披露的信息,天机人形力控臂的市场占有率位居全球第一。
销量背后,是客户对天机技术和产品线的双重认可。Marvin是天机的全力控人形臂系列,2026 年,该系列额定负载已经覆盖3kg到20kg ,工作半径已覆盖615mm 到 1050mm 。
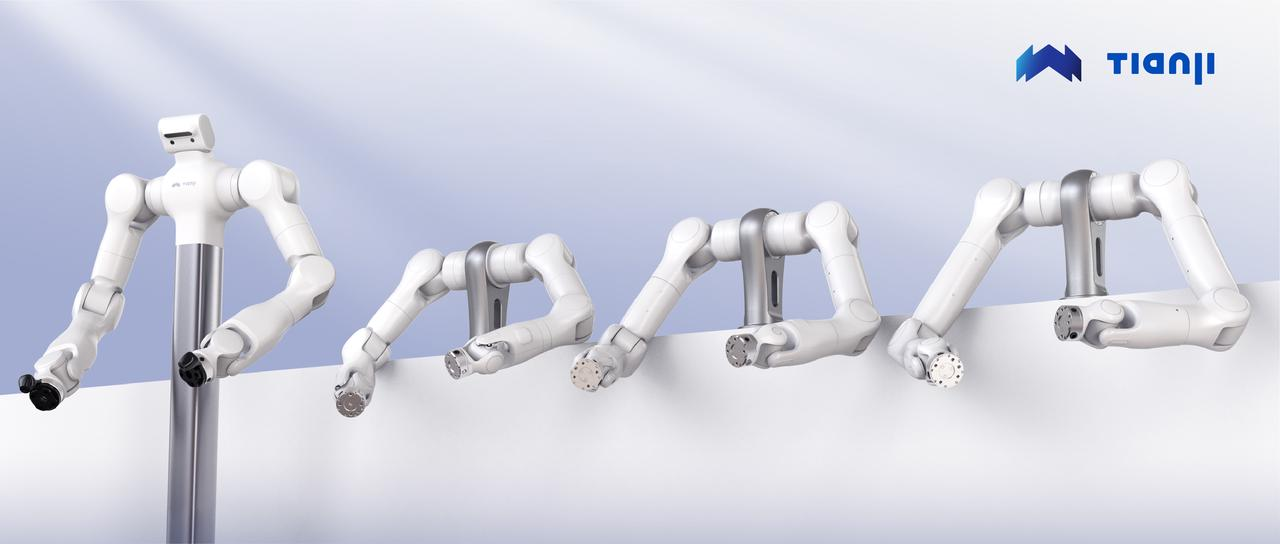
天机的“第一”还不止于此:该公司第一个发布并量产了行业最高负重比62.5%的人形力控臂M6S Lite,单臂负载达5kg的同时,自重仅有8kg;第一个发布并量产单臂负载20kg的重载力控臂Marvin M20S CCS-1050,领跑行业。
在力控臂之外,天机还自研了VA-dex模型和AnyGrasp模型,正在攻坚更前沿的技术。
实现“第一”并不代表技术的绝对代差,但却代表着对市场的定义权,以及对客户需求的深入理解。
这些“第一”不是凭空砸出来的:产品优势、对客户需求的预判和技术积累叠加,带来订单;订单背后的复购率、验收情况和扩单率,又反过来指引技术和产品的迭代方向。这种正向循环靠时间和客户验证堆出来,光靠资金投入买不来。
而这些“第一”结出的果实,不仅体现在订单上,还体现在客户的成色上:天机已服务多家全球头部人形机器人企业,并进入国际头部企业供应链,客户覆盖全球主流人形机器人整机厂商。
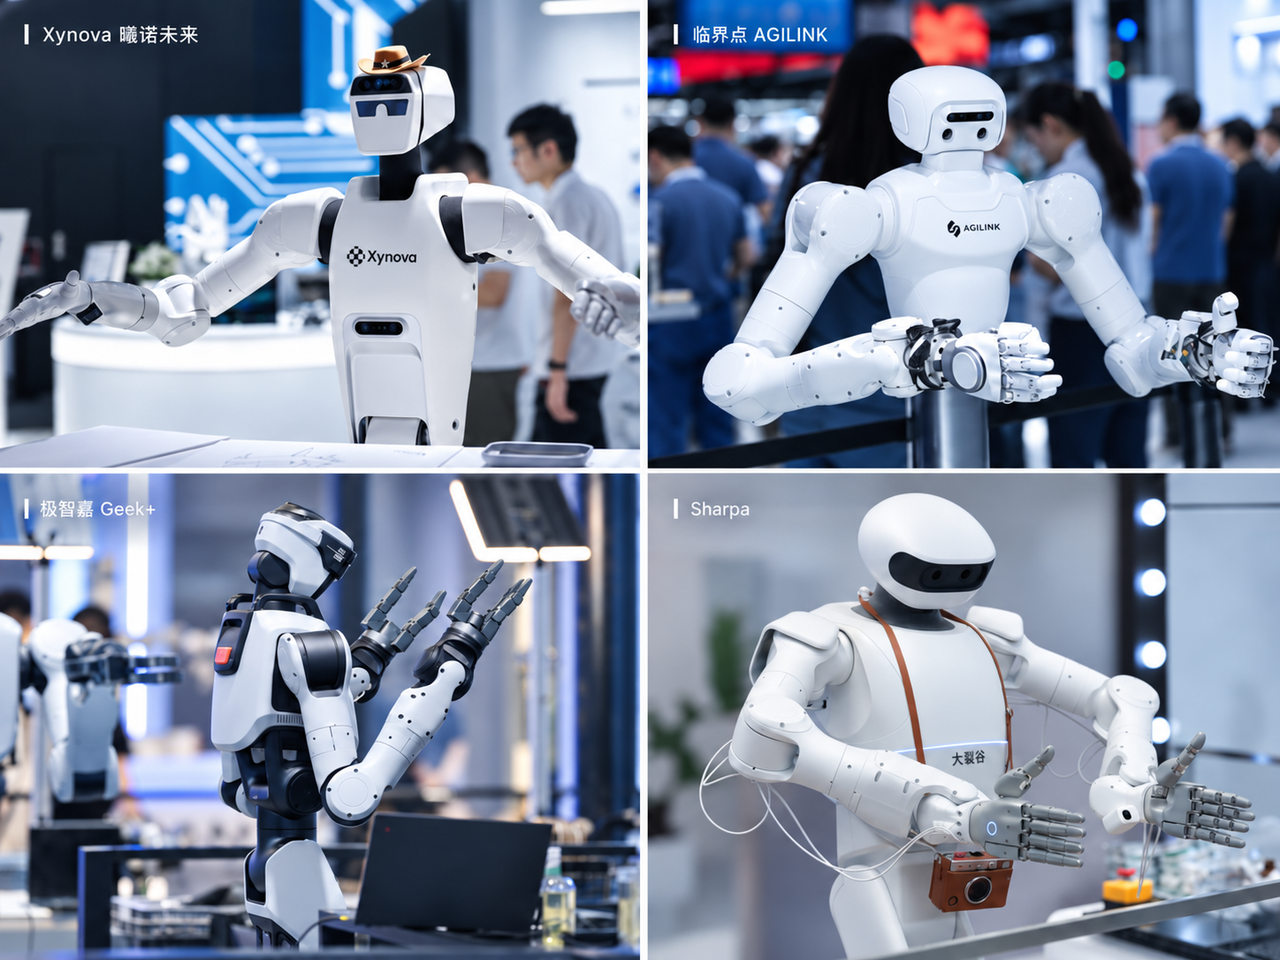
WRC、WAIC期间,我们也去各展台逛了逛,同样发现许多本体、灵巧手公司,也在用天机的这双手臂。
头部客户的认可,本身就是技术实力最好的体现。这也印证了那个耐人寻味的现象:全球头部人形机器人公司,可能真的在用同一家公司的力控臂。
五、一口气拿下多个“第一”,天机的底气从哪来?
看到这里,自然会有一个疑问:天机2023年还在做集成项目,2024年4月才发布第一台人形力控臂,凭什么一出手就是“第一家量产交付且出货量最大”?
答案藏在它的出身里。天机由两大行业巨头安川电机和长盈精密联合孵化:安川电机是全球工业机器人顶级厂商,把百年运动控制积累和严苛的工业级品控体系带进了天机;长盈精密则是苹果、特斯拉产业链的核心制造供应商,拥有消费电子级的规模化量产能力。
人形力控臂恰好是一个“既要工业级可靠、又要消费级放量”的新物种,两种基因缺一不可。这种基因传承落到硬指标上,天机产品的一次良品率和故障率控制均居行业领先水平;天机还拥有±2微米高精度的加工设备。
这正是大多数初创团队难以短期复制的结构性优势:力控算法可以招人做,传感器可以砸钱研发,但“工业级品控+消费级量产爬坡”的体系能力,只能靠产业积累。
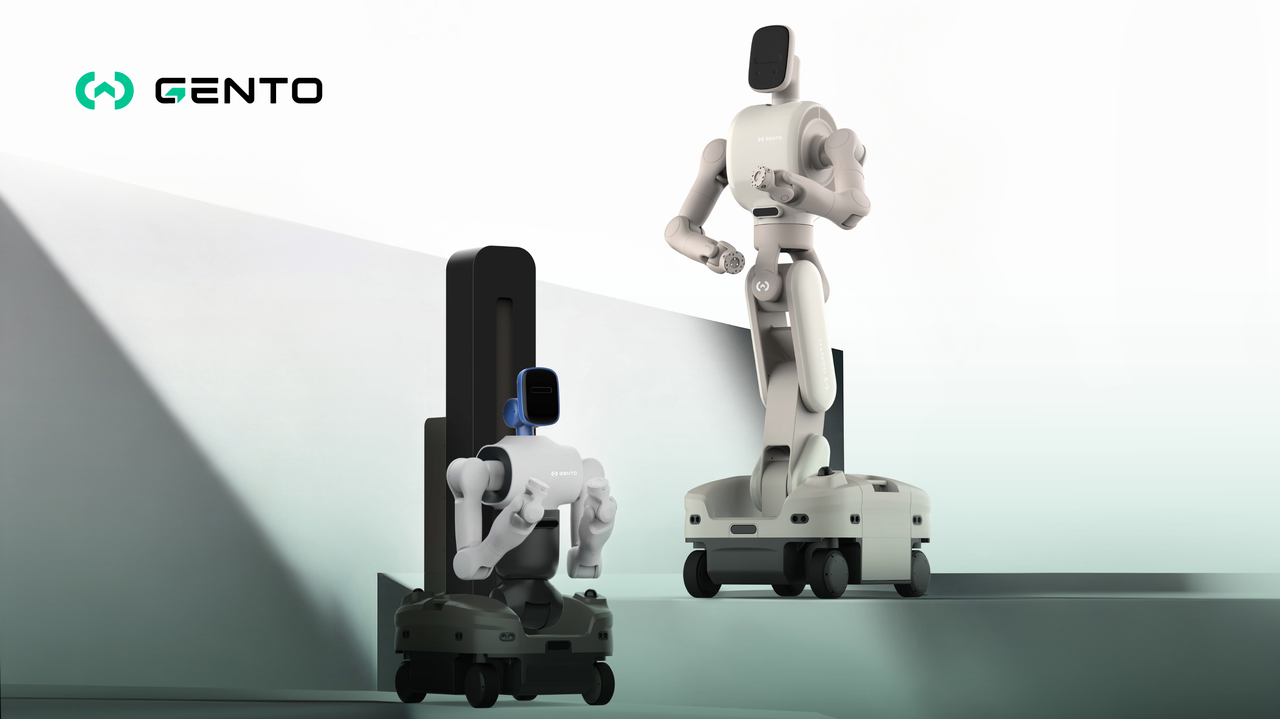
在这个双基因底座上,天机还做了一个更大胆的延伸:孵化全新人形整机品牌Gento,面向Physical AI打造的全身力控机器人平台。Gento和天机产品共享同一套力控底座,形态不同、场景互补,目前已发布两款产品(Luna轮式折叠机器人、Skye轮式升降机器人),一经发布便收到海内外大量订单,已开始量产交付。
结语:头部公司身后的同一条手臂
当Demo的热度退去,赛道的焦点会回到执行层:力控是机器人从“会表演”走向“会干活”绕不开的基础能力。
这两年,本体厂商、灵巧手公司、场景方案商,越来越多头部玩家把“手臂”交给了同一家公司。整机的胜负还远未分晓,“手臂”这一环的卡位却已经先一步落定——标题里那个“可能”,到这里可以去掉了。
从MEMS关节扭矩传感器到力控臂,再到Gento整机平台,这家公司的边界还在扩展。它最终会长成什么样,取决于人形机器人对“力控臂”的需求会膨胀到什么程度。
