


机器人前瞻(公众号:robot_pro)
作者 | 刘俐杉
编辑 | 许丽思
机器人前瞻9月17日报道,今天,北京物理世界模型创企LiberAI宣布完成新一轮数亿元Pre-A++轮融资,投资方包括中关村科学城、达晨财智、高信资本、华映资本等。
今年7月,该公司宣布完成数亿元Pre-A+轮融资,投资方包括360战投、国开金融、创新工场、CMC资本、彬复资本等。自成立以来,LiberAI已获得红杉中国、真格基金、美团龙珠、顺为资本等顶级机构的连续押注,累计融资超十亿。
LiberAI成立于2025年12月,专注于研发世界模型,聚焦原生多模态预训练,同时构建自有的数采和硬件体系。
模型方面,今天,LiberAI公布Liber-0 Preview模型,完整版Liber-0将于后续正式发布。
在RoboDojo最新官方评测中,Liber-0 Preview位列第一,GPT-6 Astra位列第三。
RoboDojo是由伯克利、清华、北大等多所高校于2026年,联合推出的统一仿真与真实世界机器人操作评测基准,为非商业公益项目。该评测包含42个模拟任务和18个真实世界任务,是行业最具公信力的综合评测榜单之一。
榜单信息显示,该模型在测评中综合排名第一,平均分为30.74,平均成功率为25.52%。分项来看,该模型在长时序任务得分45.98,精细操作得分38.28,记忆任务得分37.77,泛化能力得分24.99,开放语义得分6.68。
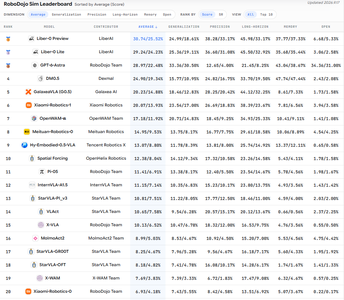
▲RoboDojo榜单
其中,该模型在开放语义中位列第二,泛化能力与记忆任务均列第三,其余评测项目均排名第一。
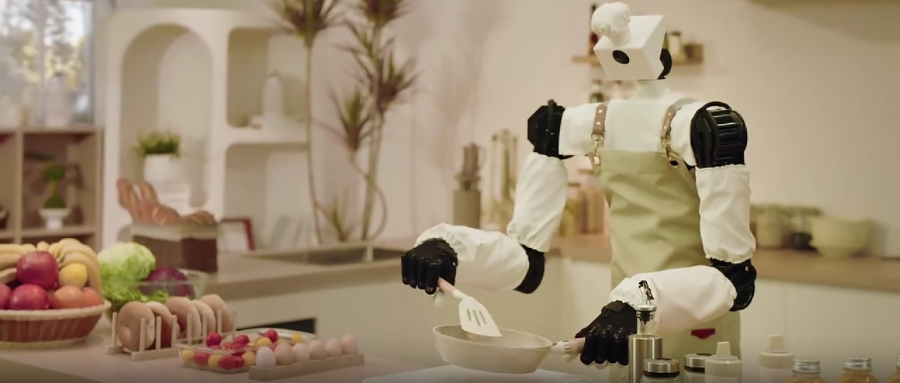
今年4月,LiberAI还发布了全球首个高自由度灵巧手精细操作具身模型,该模型搭载五指灵巧手,可实现拧瓶盖、颠锅、煎蛋、做沙拉等精细化操作的长时序任务。

▲拧瓶盖
在数据采集端,LiberAI自研的数采手套,能以毫米级精度捕捉人类手部动作,兼具高精度、抗电磁干扰与抗遮挡等特性,目前已经启动in-the-wild规模化采集。
LiberAI创始人刘松铭,出生于2000年,是清华大学计算机系博士,曾获得清华大学特等奖学金,多年保持年级第一。刘松铭师从视频生成模型领域学者朱军教授,主要研究方向涵盖人工智能、具身智能及世界模型,他在ICML、NeurIPS等顶会发表过多篇论文。
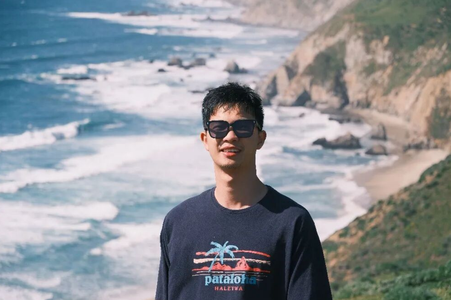
▲LiberAI创始人刘松铭
在博士期间,刘松铭曾牵头研发全球首个使用大规模预训练,扩散Transformer范式的基座模型,双臂机器人操作扩散大模型RDT-1B。该模型实现跨机器人动作时间的统一表达与物理知识迁移,解决双臂机器人操作的多模态行为分布与训练数据稀缺难题。
后来,他又推出RDT-2,领先Generalist的Gen-0模型一个月,是首个使用大规模UMI人类数据预训练的基模。在2025年底,刘松铭开始创业,并于4个月后发布首个高自由度灵巧手精细操作具身模型。
