



机器人前瞻(公众号:robot_pro)
作者 | 许丽思
编辑 | 漠影
一台自重不到40kg的人形机器人,竟然将一辆重达1.4吨、是机器人自重近40倍的汽车,拉动了近10米!
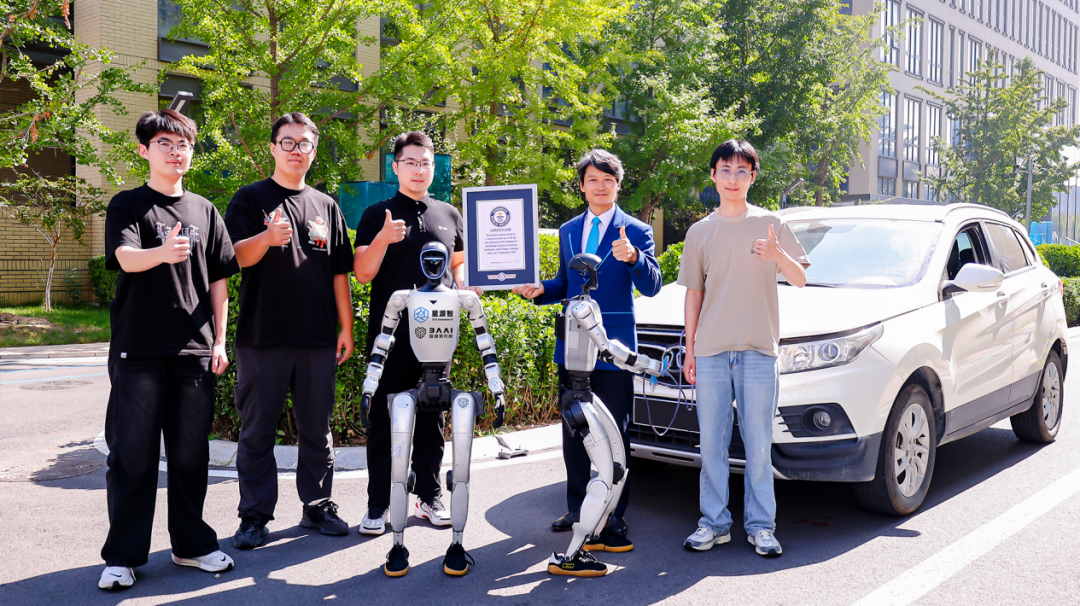
这场极限挑战发生在北京亦庄。近日,星源智与智源研究院联合研发的Thor全身控制模型赋能人形机器人,以37.15kg自重拉动1434kg汽车、持续双足行进9.92米,创下“人形机器人拉动最重的汽车(40kg以下)”吉尼斯世界纪录。
机器人拉汽车,第一眼看上去很有噱头,尤其在人形机器人跑步、跳跃、翻滚等各种极限展示越来越多的今天,这类挑战很容易被归为机器人炫技、参数比拼。但我们仔细看下来,发现这不是一场单纯比拼蛮力的表演。

拉车背后真正的技术难题,是机器人在承受巨大反向外力的同时,还得协调全身、保持平衡并持续输出力量。
过去几年,人形机器人在运动能力上的突破肉眼可见,但这并不意味着机器人已经具备承担真实体力劳动的能力。真实生产和服务环境中的大量工作,都伴随着反作用力,如何让机器人在持续受力的情况下稳定完成任务,仍是亟需解决的重要问题。
拉动一辆汽车显然不会成为人形机器人的日常工作,但这种能力边界测试,把机器人推到高负载、强接触的极端条件下,可以让底层控制方法在更苛刻的条件下暴露问题,也为后续走向真实作业提供验证依据。
一、近40倍自重牵引,机器人全身控制迎来极限考验
与自由运动相比,这次汽车牵引属于强交互任务:要求机器人在行走的同时持续与外界发生力的交互。机器人自己的移动、操作改变接触力,接触力又反过来影响身体姿态和步态,整个系统由此形成更复杂的动态耦合。
具体来说,常见的跑、跳、舞蹈等运动任务,已经涉及全身协调与地面接触控制;而推、拉、拖拽、开门等强交互作业,还需要将持续变化的外部作用力纳入全身控制,同时协调末端接触力、身体姿态与重心变化。
如何在持续施力的同时维持平衡,是机器人从运动展示走向真实作业需要解决的重要问题。
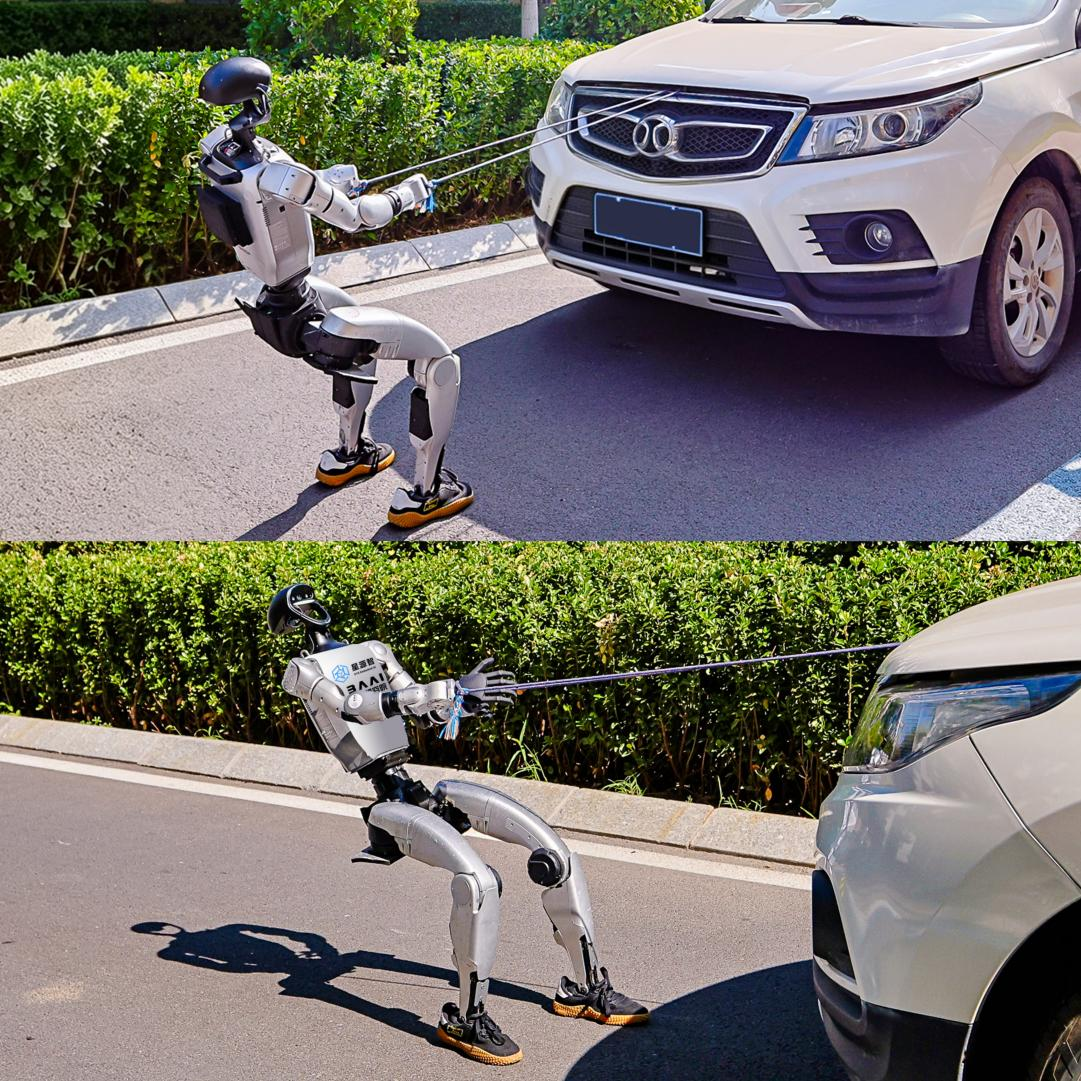
挑战启动阶段:随着牵引绳逐渐绷紧,机器人主动调整躯干倾角、向行进方向转移重心,在承受汽车反向作用力的同时,为持续牵引建立稳定的身体姿态。
汽车移动阶段:牵引阻力、机器人身体受力和行走状态都在持续变化,机器人需要一边走,一边重新调整躯干姿态、下肢支撑和迈步节奏。如果仍然维持启动阶段的固定姿态,新的受力变化就可能打破原本形成的平衡。
整个9.92米的牵引过程,本质上是一场全身协同。上肢负责抓住牵引绳并向外输出力量,躯干参与力量传递和姿态调整,下肢承担身体支撑与向前推进,汽车产生的外部作用力也被纳入整个控制闭环。
最终呈现出来的那一步步前进,背后其实是机器人不断在出力和站稳之间寻找平衡。
二、既要出力,又要站稳,机器人是如何突破强交互控制难题的?
过去,机器人的运动控制主要需要考虑质心、足底支撑及地面反作用力等;但在主动向外施力的任务中,仅关注机器人自身的运动状态并不足够,外部接触力及其产生的力矩同样需要纳入全身控制。
最近业内不少研究,都在探索将外部作用力纳入模型预测控制、通过强化学习训练机器人适应不同外力扰动等技术路线,让机器人在持续施力过程中协调身体姿态、重心与步态。
这次,星源智与智源研究院联合研发的Thor借鉴人类拖拽重物时主动调整身体倾斜与重心位置的方式,将生物力学原理与强化学习结合,让机器人根据受力变化自主调整全身姿态,实现力量输出与身体稳定的协同。
Thor提出FAT2(Force-adaptive Torso-tilt,力自适应躯干倾斜)奖励,基于准静态力矩平衡,结合手部接触力及其力臂,构建随负载变化的质心水平偏移参考,并在训练中引导下肢策略学习相应的姿态调整。
简单来说,这其实就很像人在拖动重物时会根据受力方向和大小调整身体倾斜与重心位置,机器人也通过全身姿态变化来平衡外力产生的力矩,提升牵引能力。
同时,Thor采用按身体部位划分的三策略架构(Body-Part-Factorized Policy Architecture),由下肢、腰部和上肢策略分别负责行走与受力适应、腰部姿态调节和上肢动作跟踪。三者共享全身观测信息,并使用各自的奖励和价值网络进行联合训练,在明确分工的同时保持全身协调。

从仿真实验中的表现能更直观地看到这种变化:当机器人受到较大外力时,机器人会根据受力方向和大小调整身体倾斜与重心位置,看起来更接近人在拖动重物时的自然反应。实验结果显示,该架构在较大外力扰动下,能更好地保持腰部姿态、上肢动作和行走速度的跟踪精度。
到了真机测试阶段,Thor的峰值拉力达到167.7N,约为机器人自重的48%,整体性能较基线提升68.9%。团队测试还显示,FAT2奖励机制带来了80%—90%的性能增益。
 所以,这次极限牵引挑战,Thor验证了在持续外力作用下协调全身、保持稳定并完成任务的能力,也为人形机器人从运动控制走向真实作业中的强交互控制,提供了新的技术探索路径。
三、机器人落地干活,强交互控制的价值正在凸显
说实在的,日常生活中基本不太需要机器人去拉数吨重的汽车,但这种极限挑战的意义就在于,探索能力边界,检验底层算法在高负载、强交互条件下的控制能力与稳定性。
现实生活中,工厂里的物料转运、仓储场景中的周转设备拖拽,需要机器人一边行走一边承担负载;服务场景里的开门、清洁同样会产生持续接触;一些特殊救援任务还可能涉及障碍物移动和重物拖拽。它们的形式各不相同,底层都离不开机器人与物理环境之间持续的力交互。
公众希望机器人未来替代人类去干的那些脏活累活、危险工作,基本都和强接触有关,机器人必须在与环境进行力接触的同时,保证自身稳定。
目前,Thor已经从汽车牵引进一步拓展到多类实机任务,包括完成自主开启约60N消防门、拖拽85kg吊架、白板擦拭等实机验证,分别涉及非平衡单臂施力、持续重物牵引以及与环境保持连续接触,也覆盖了强交互控制中的不同受力状态。
以开启消防门为例,当机器人单臂向消防门施力时,门产生的反作用力会集中作用到身体一侧,整个机器人容易因此发生偏转或失衡。此时,另一侧身体、腰部和双腿都需要及时调整,让机器人在完成手臂操作的过程中继续站稳。

对强交互控制而言,更进一步的考验,是同一套底层能力能否跨越不同负载、接触方式和任务环境,在更多实际作业中保持稳定。只有走到这一步,极限挑战中展示出的能力才有机会转化为更具通用性的实际作业能力。
结语:从极限能力到现实生产力,机器人还有多远?
Thor赋能机器人完成的各种实机任务,展示了强交互全身控制在重物牵引、物料转运及持续接触作业等不同任务中的应用潜力,也让外界看到了人形机器人从运动展示走向真实作业的另一种技术探索方向。
对于人形机器人产业而言,这样的一项吉尼斯世界纪录很有视觉冲击力,也可以展现技术能力的边界。
但真正决定其商业化价值的,依旧是能否将这些能力转化为可复用、可持续的作业能力,让机器人在复杂多变的现实环境中,稳定、高效地承担人类希望交给它们的体力劳动。
