



机器人前瞻(公众号:robot_pro)
作者 | 周加琦
编辑 | 漠影
机器人前瞻10月20日报道,今天,深圳具身智能操作平台与动力系统公司伊塔动力,宣布完成超亿元种子轮和种子+轮融资,由经纬创投、商汤国香资本、建银国际、 L2F光源创业者基金、银河通用、傅利叶智能联合投资。
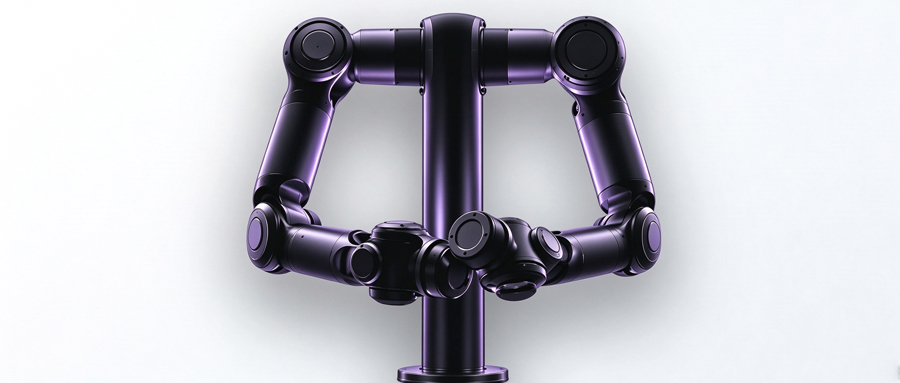
伊塔动力成立于2026年5月,致力于构建具身智能硬件底层基础设施,研发了柔顺力控双臂与高性能关节模组。
在硬件方面,伊塔动力自研复合行星力控方案,试图解决机械臂在负载能力、运动速度、结构尺寸和成本之间的平衡问题。
据官网显示,该公司已推出五款一体化关节模组,分别为YITA-50P-C、YITA-65P-C、YITA-84P-C、YITA-100P-C、YITA-122P-C,产品重量覆盖0.3kg至1.6kg,额定转矩覆盖2.2N·m至62 N·m。
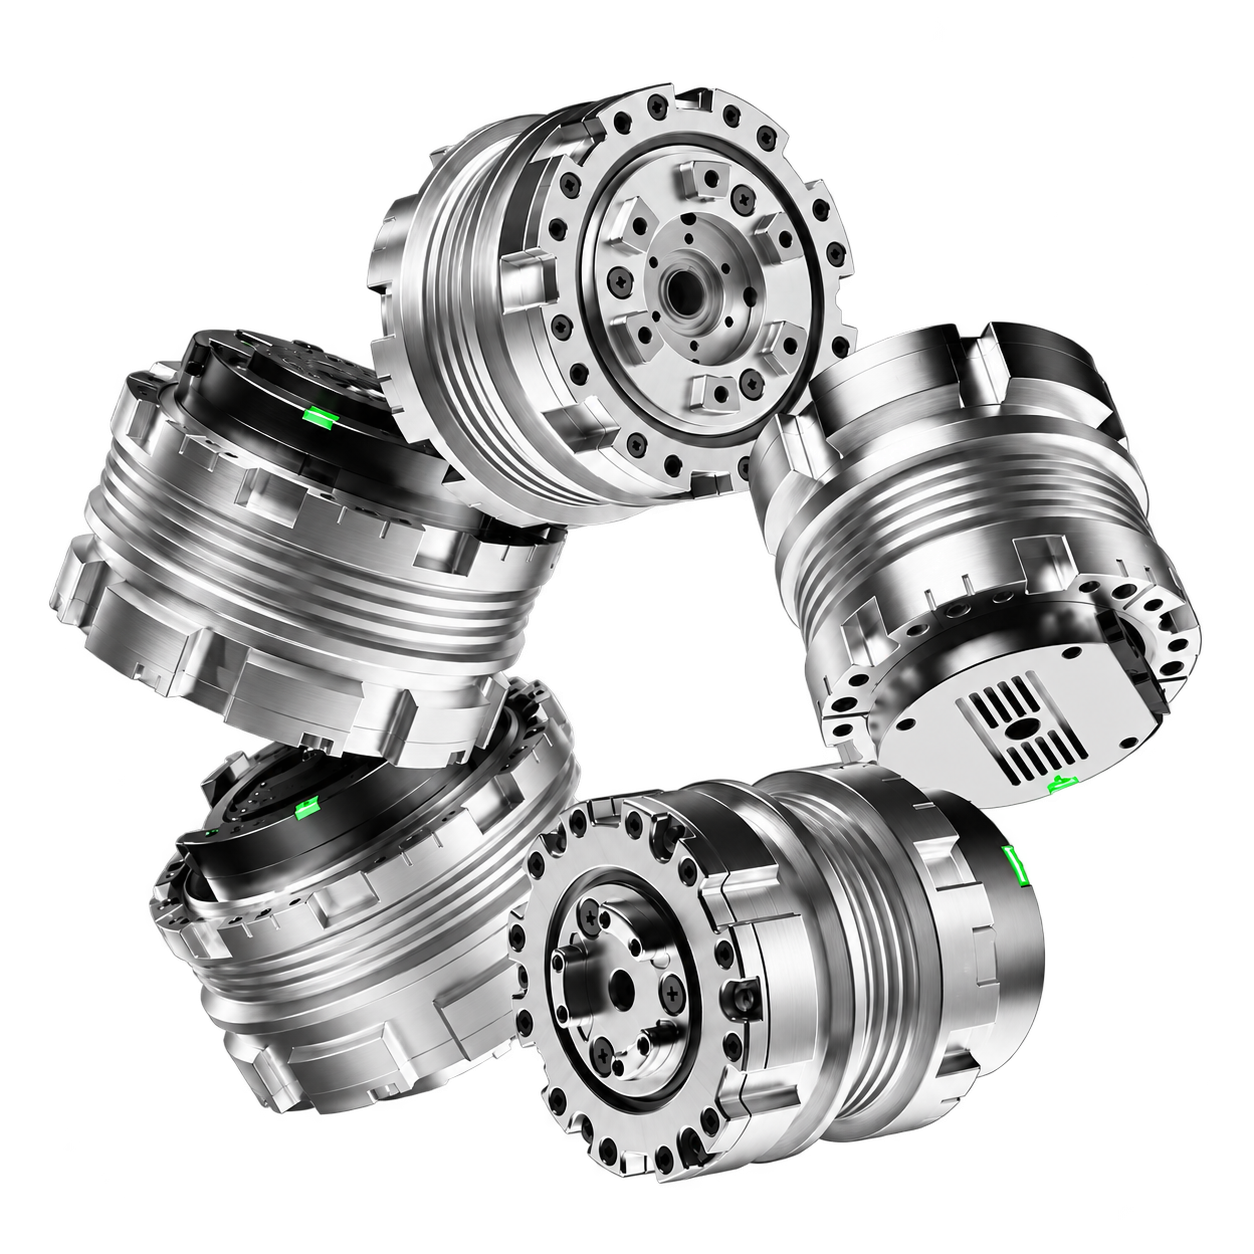
▲一体化关节模组(图源:伊塔动力)
伊塔动力称,其关节模组传动系统效率约为83%,成本较所对比的传统谐波方案降低约 50%;硬齿面传动使用寿命超2万小时,约为传统方案的2-3倍。
除关节模组外,该公司还面向具身模型验证、机器人数据采集、末端执行器集成等场景,提供力控机械臂操作平台。
在控制系统方面,伊塔动力围绕驱动器、通信协议和整臂控制器等进行创新,结合负载补偿、力矩标定、阻抗控制及力位混合控制等技术,提升机械臂的力控与柔顺操作能力。该公司表示,其相关技术可用于曲面打磨、柔顺抓取、双臂协同装配等操作任务。
伊塔动力创始人钟雪岗,拥有哈尔滨工业大学机械电子工程背景。他于2019年创办广州傅利叶,三年内主导研发7款康复机器人。此后,广州傅利叶被上海傅利叶全资收购,钟雪岗担任傅利叶人形机器人动力板块研发总监,主导20余款执行器、关节模组研发,支持GR1、GR2、GR3等整机产品落地。
首席科学家闫磊,是哈尔滨工业大学(深圳)副教授、博士生导师,拥有十余年具身力控臂操作算法、灵巧操作前沿研究与产业落地经验,曾与多家超百亿具身操作厂商进行力控臂预研。
此外,该公司核心成员均来自机器人主机厂,拥有研发与量产经验。
伊塔动力透露,其已与部分具身大脑龙头、人形本体企业及海内外顶尖科研实验室达成战略合作意向,意向金额达数千万元。
