


机器人前瞻(公众号:robot_pro)
作者丨独林
编辑丨漠影
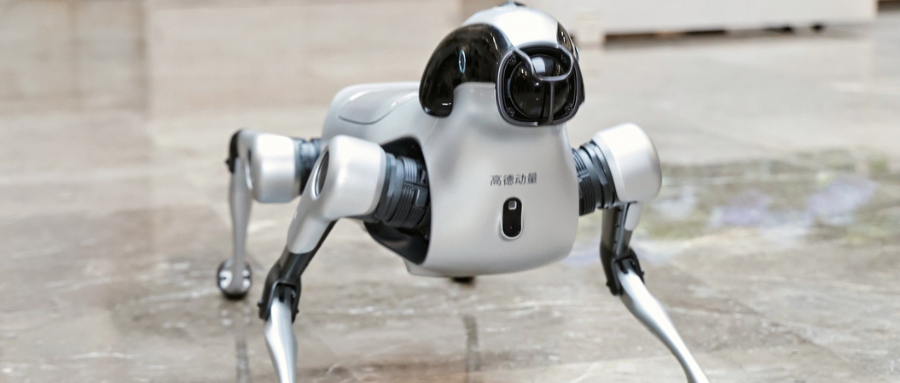
机器人前瞻10月24日报道,2026亲橙大会期间,高德动量机器狗“途途”参与会场讲解导览和互动游戏。
当天,高德动量还与阿里巴巴集团总务、亲橙智慧发布智慧园区案例与联合解决方案,把途途在阿里巴巴杭州西溪园区里的工作推到了台前。

途途进入园区的背后,是四足机器人正在加速走向真实现场。
机器人领域头部公司里,宇树持续强化机器狗的本体运动性能和工业适配,云深处则已经把绝影X30机器狗用于电站、工厂和管廊巡检等场景。
与上述路径不同,高德并未将重心放在再造本体或包办园区运营上,而是把长期积累的空间数据和导航能力转成机器人的任务执行能力,再与园区服务方接上验收和处置流程。
高德关注的,是机器狗在具备行走和巡检能力之后,如何进入开放空间、理解综合园区里的不同任务,并真正“排进班次”。
一、机器狗早已不止会表演,真正的分野是“干什么活”
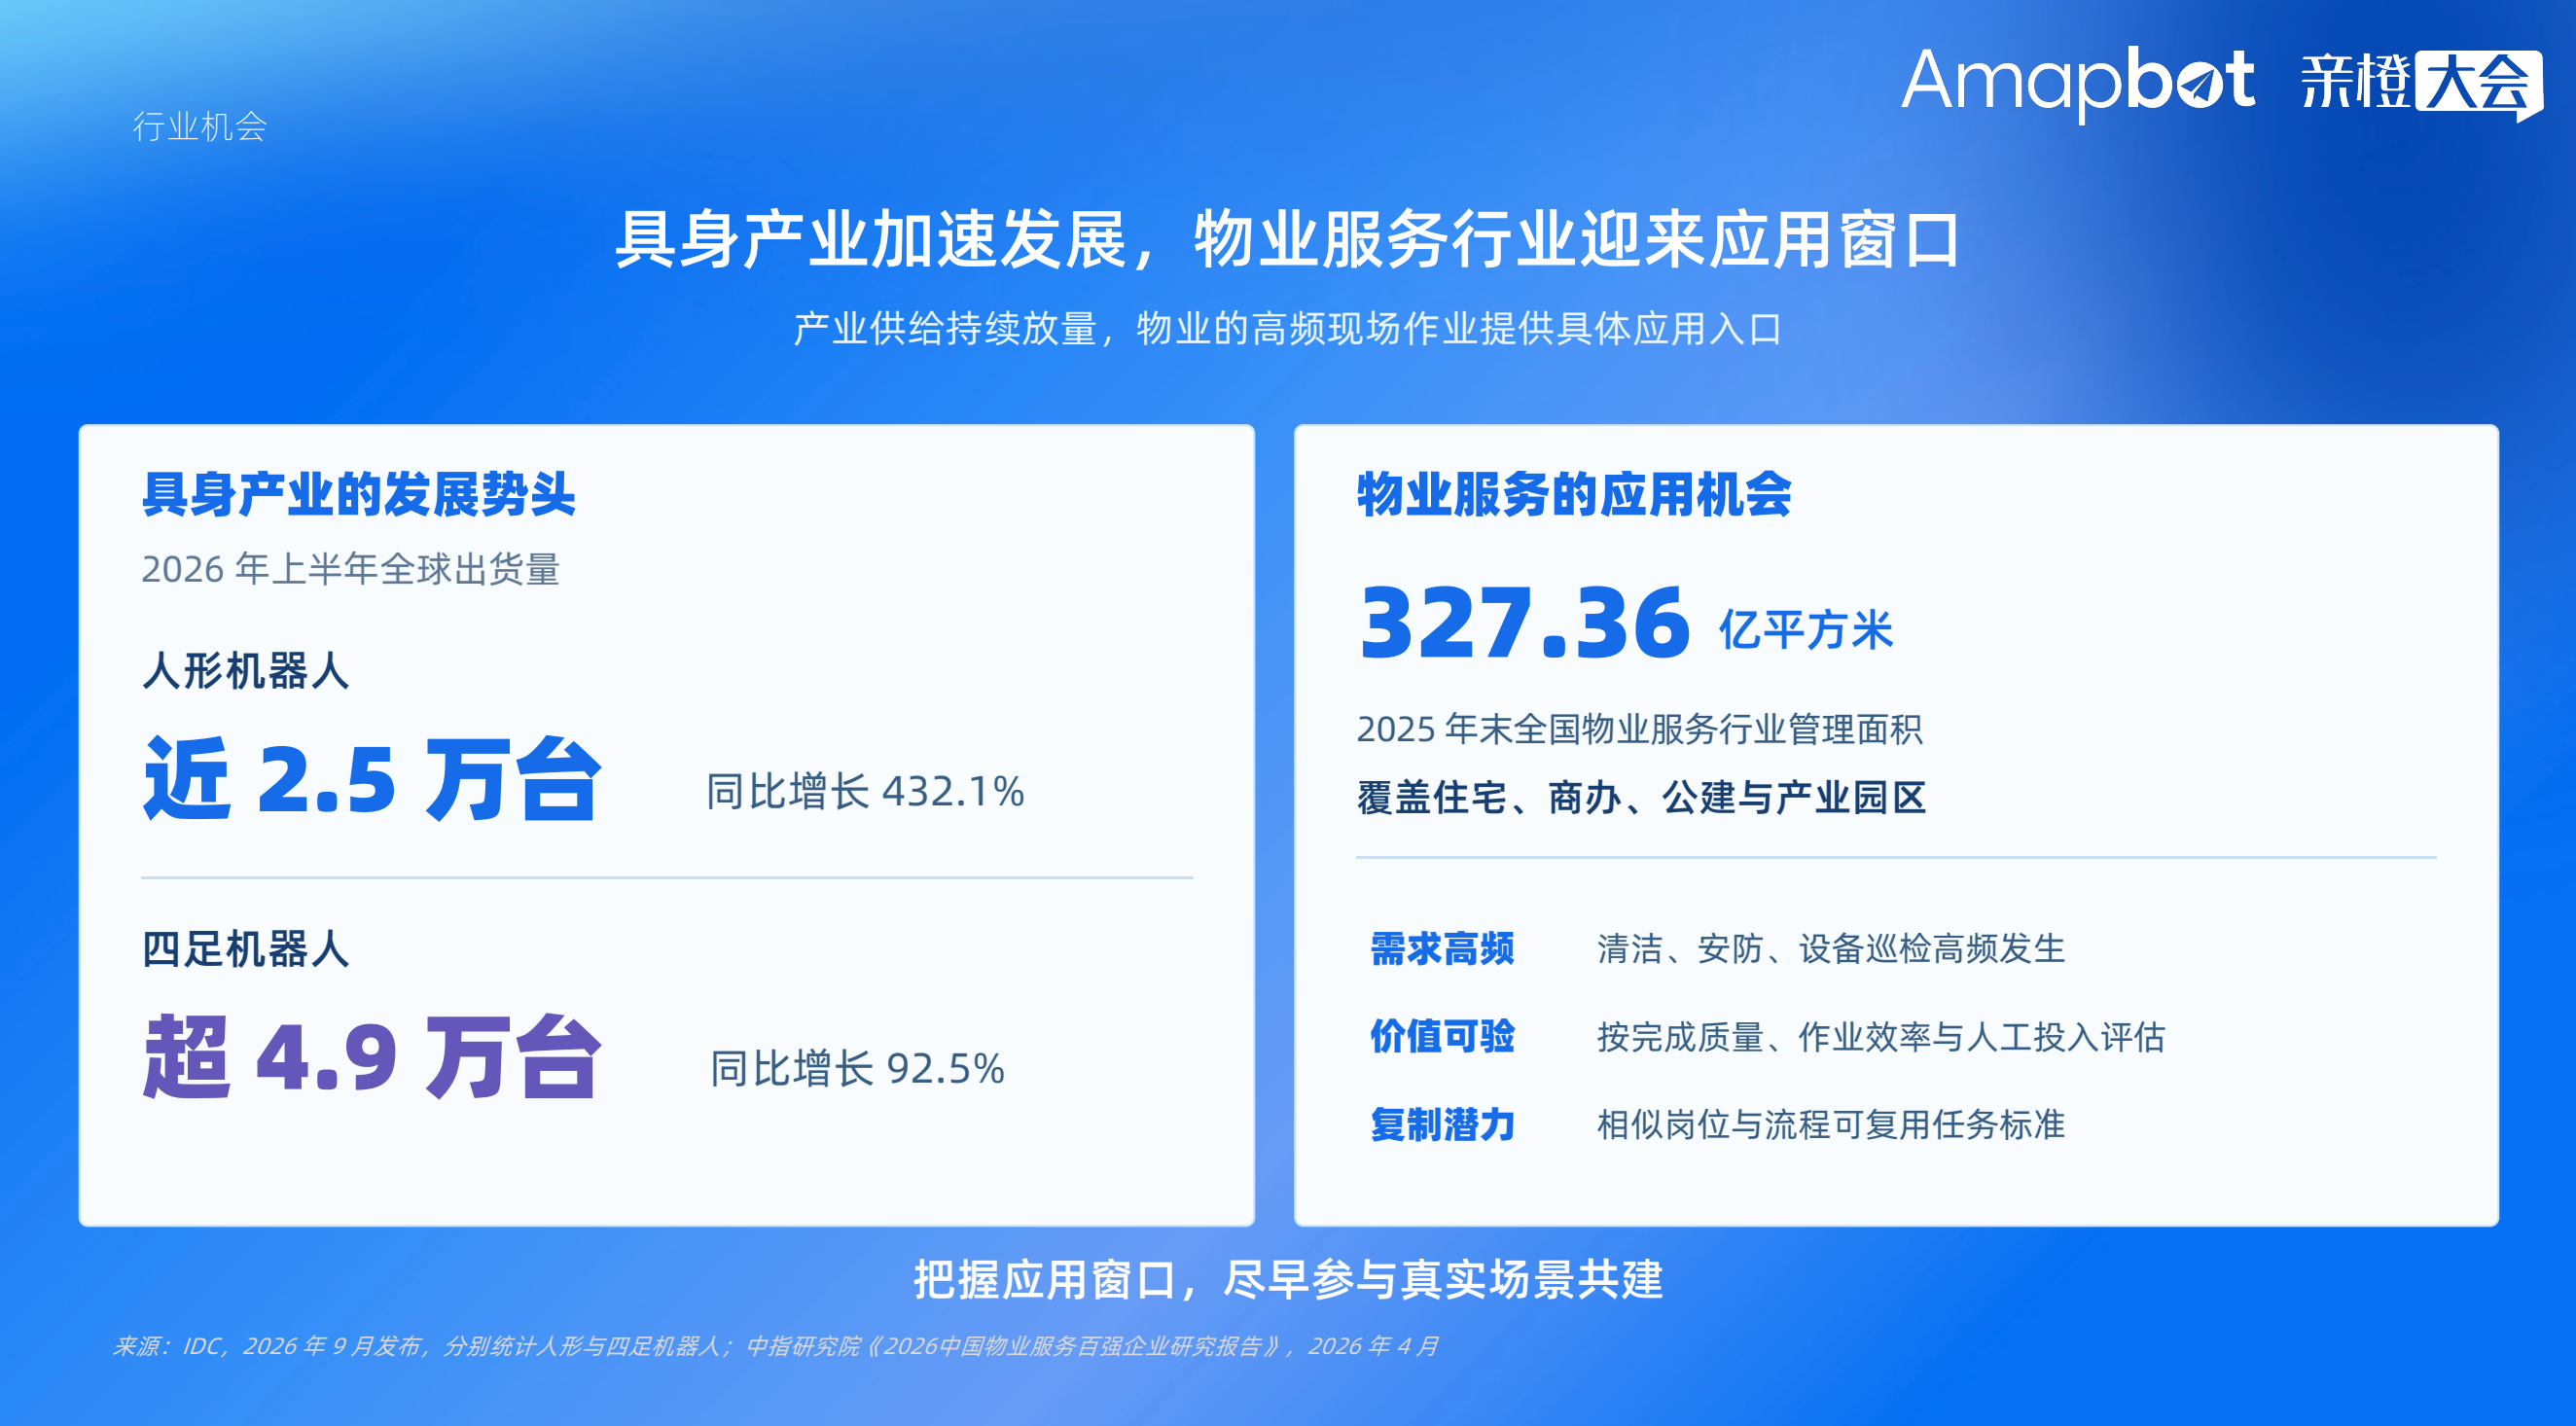
2026年,四足机器人的供给仍在快速增长。IDC数据显示,今年上半年全球四足机器人出货量超过4.9万台,同比增长92.5%。
在出货量快速增长的背后,机器狗早已不只是展会上的表演者,二是真正开始进入行业。
不过,各家公司做的事情已经有了明显差别。
宇树继续把本体性能向前推。
在宇树的官方资料中,B2强调速度、关节扭矩、续航、负载和IP67防护,面向电力巡检、消防救援和地质灾害救援等场景。
对于需要携带检测设备、穿过复杂地形的任务,这些能力决定了机器人能否稳定到达。
云深处在工业巡检里持续深入。
绝影X30机器狗主打复杂楼梯通行、极端光线下的自主导航、宽温作业和快速换电,已经进入电站、工厂、管廊等现场。
高德则将目光投向开放空间和综合园区。

过去几个月,途途先后进入导盲、导览、导购、巡检和末端配送等场景。
这些任务并不总是围绕固定场景展开,更多时候需要在人流、地址、入口和临时障碍不断变化的空间里找人、找路、找目标。
与机器人本体公司不同,高德作为空间智能与自主作业能力的提供者,向下调用机器人本体完成移动,向上连接任务和运营系统。
此次西溪园区的巡检,就是这种能力的一次真实检验。
二、固定路线之外,高德怎样让机器人理解并执行任务
固定路线并未过时,点位明确、环境稳定时,按路线巡查依然简单有效。
综合园区里的人流、窄道、临时施工和动态任务,则提出了更高要求。

▲机器狗室内自主巡检(视频源:高德)
此时,机器狗不仅要按点行走,还要理解目标、调整路径、找到合适的观察位置,并把结果交回业务流程。
为支撑这些复杂场景,高德将ABot体系划分为DATA、MODEL、AGENT三层。
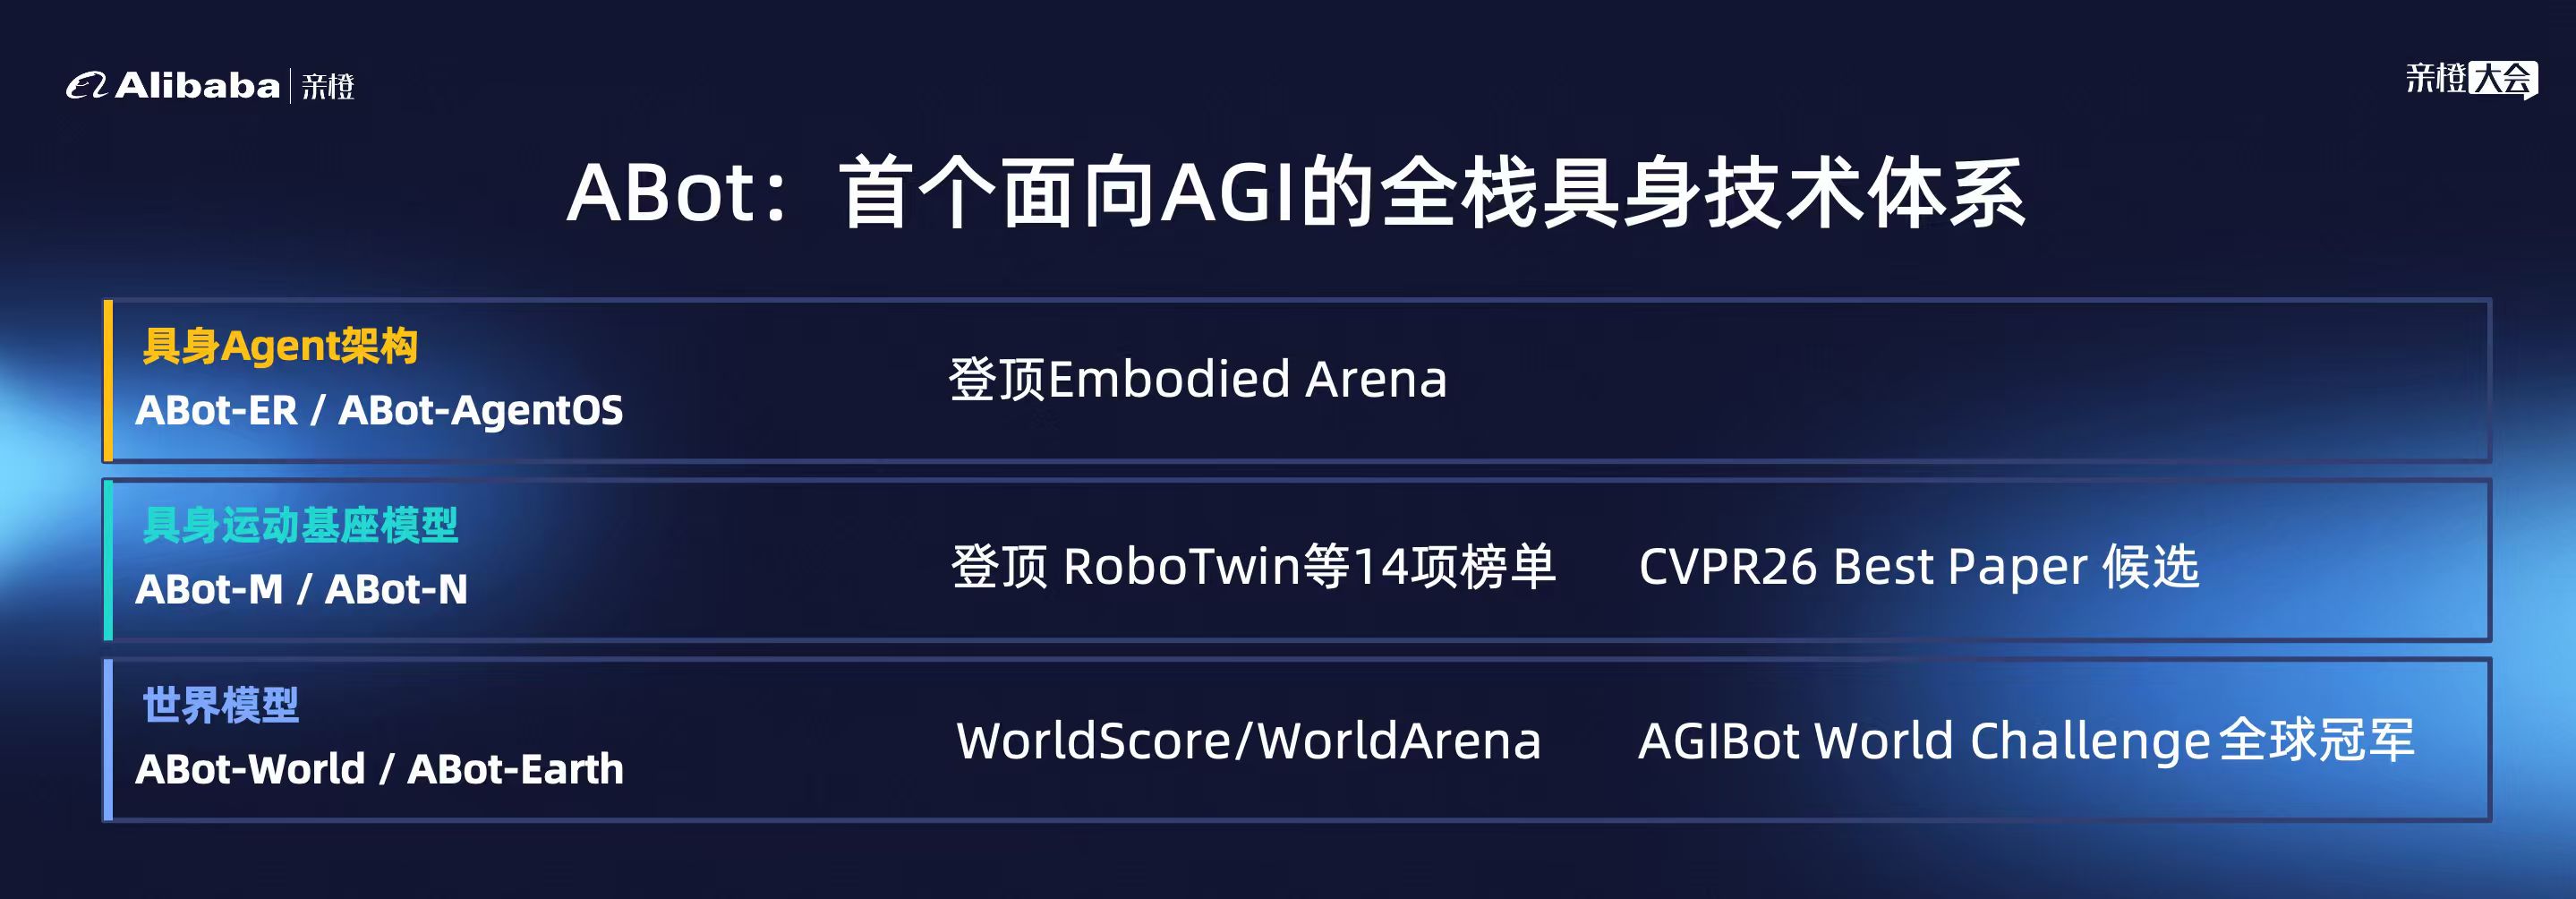
DATA层由ABot-World和ABot-Earth组成,二者共同构成世界模型与空间数据底座,用于仿真训练、空间认知和环境理解,帮助机器人形成可迁移的空间经验,减少进入新场景后从零开始学习的重复工作。
MODEL层包括导航基座ABot-N1和操作基座ABot-M0.5。ABot-N1负责把空间理解变成路径、路点与移动,ABot-M0.5对应操作能力。
AGENT层由ABot-AgentOS和ABot-ER组成。ABot-AgentOS承接任务规划、执行和记忆沉淀,ABot-ER帮助机器人理解对象状态、空间关系及前后变化。
机器人由此不只是收到一个坐标,还能围绕“检查什么、怎样检查、结果交给谁”组织连续步骤。
落实到园区任务中,DATA层提供对环境和空间关系的已有信息,MODEL层把空间理解变成导航或操作,AGENT层则把“检查防火卷帘门”这样的要求拆成抵达、观察、取证和回传等连续步骤。
在机器狗的移动能力侧,高德采用了“层级式‘大脑-动作’架构”“云端宏观规划+端侧具身执行”的双速架构。
通俗来说,就是利用云端结合任务和空间信息进行宏观规划,端侧则根据实时画面持续生成运动路径。
遇到窄道、人流和临时障碍时,机器人可以边调整边走,而不是一旦现场偏离预设就停下来。
但机器狗到达检查点只是任务的第一步。
以防火卷帘门为例,拍到了不等于拍对了。系统还要根据检查要求调整观察视角,让图像对应具体任务、位置和异常处置,供专业人员复核。
现场遇到的复杂案例也会经过人工复核和标注,回流至模型评测、优化和场景复验环节。
这套流程将导航和检测衔接起来:导航负责把机器人带到合适的位置,检测负责留下可用证据,后台人员再根据证据作出判断。
机器狗的工作,也从“走完一圈”变成了“完成一次检查”,开始发挥更重要的作用。
三、巡检闭环已有先行者,高德把问题带进了综合园区
巡检闭环并非高德独有。云深处等厂商已经在工业场景中推进自主导航、数据采集、异常识别、报告生成和自主回充。
相比之下,高德的方案进一步延伸至告警后的业务处置,即结果进入哪个业务系统,由谁复核,谁来处置。
这套联合方案先将服务目录、检查对象、频次和验收标准转成可执行任务,再接入地图、通行权限、园区设施与工单。
▲智慧园区方案(视频源:高德地图视频号)
机器狗途途到场完成作业后,将状态和证据反馈给运营人员。
从到达现场、观察取证、回传结果,到人工处置,由此成为一项完整工作,而非几段彼此分开的功能演示。
这套方案最终将四方更紧密地链接起来,形成了完整的分工。
阿里巴巴集团总务提供真实任务和专业标准,亲橙智慧负责组织服务、任务运营与结果验收,高德具身提供空间理解、自主行动和多步骤作业支持,园区专业人员负责最终复核和处置。
同时,这套方案执行也非常灵活,临时施工检查等任务可随时插入原有流程。
机器人可根据需求调整安排、到场核查,待人员复核后再恢复此前的巡检。
这类动态任务不仅考验避障能力,也考验任务切换、异常恢复和运营衔接。
综合园区的任务,也并不止于巡检。
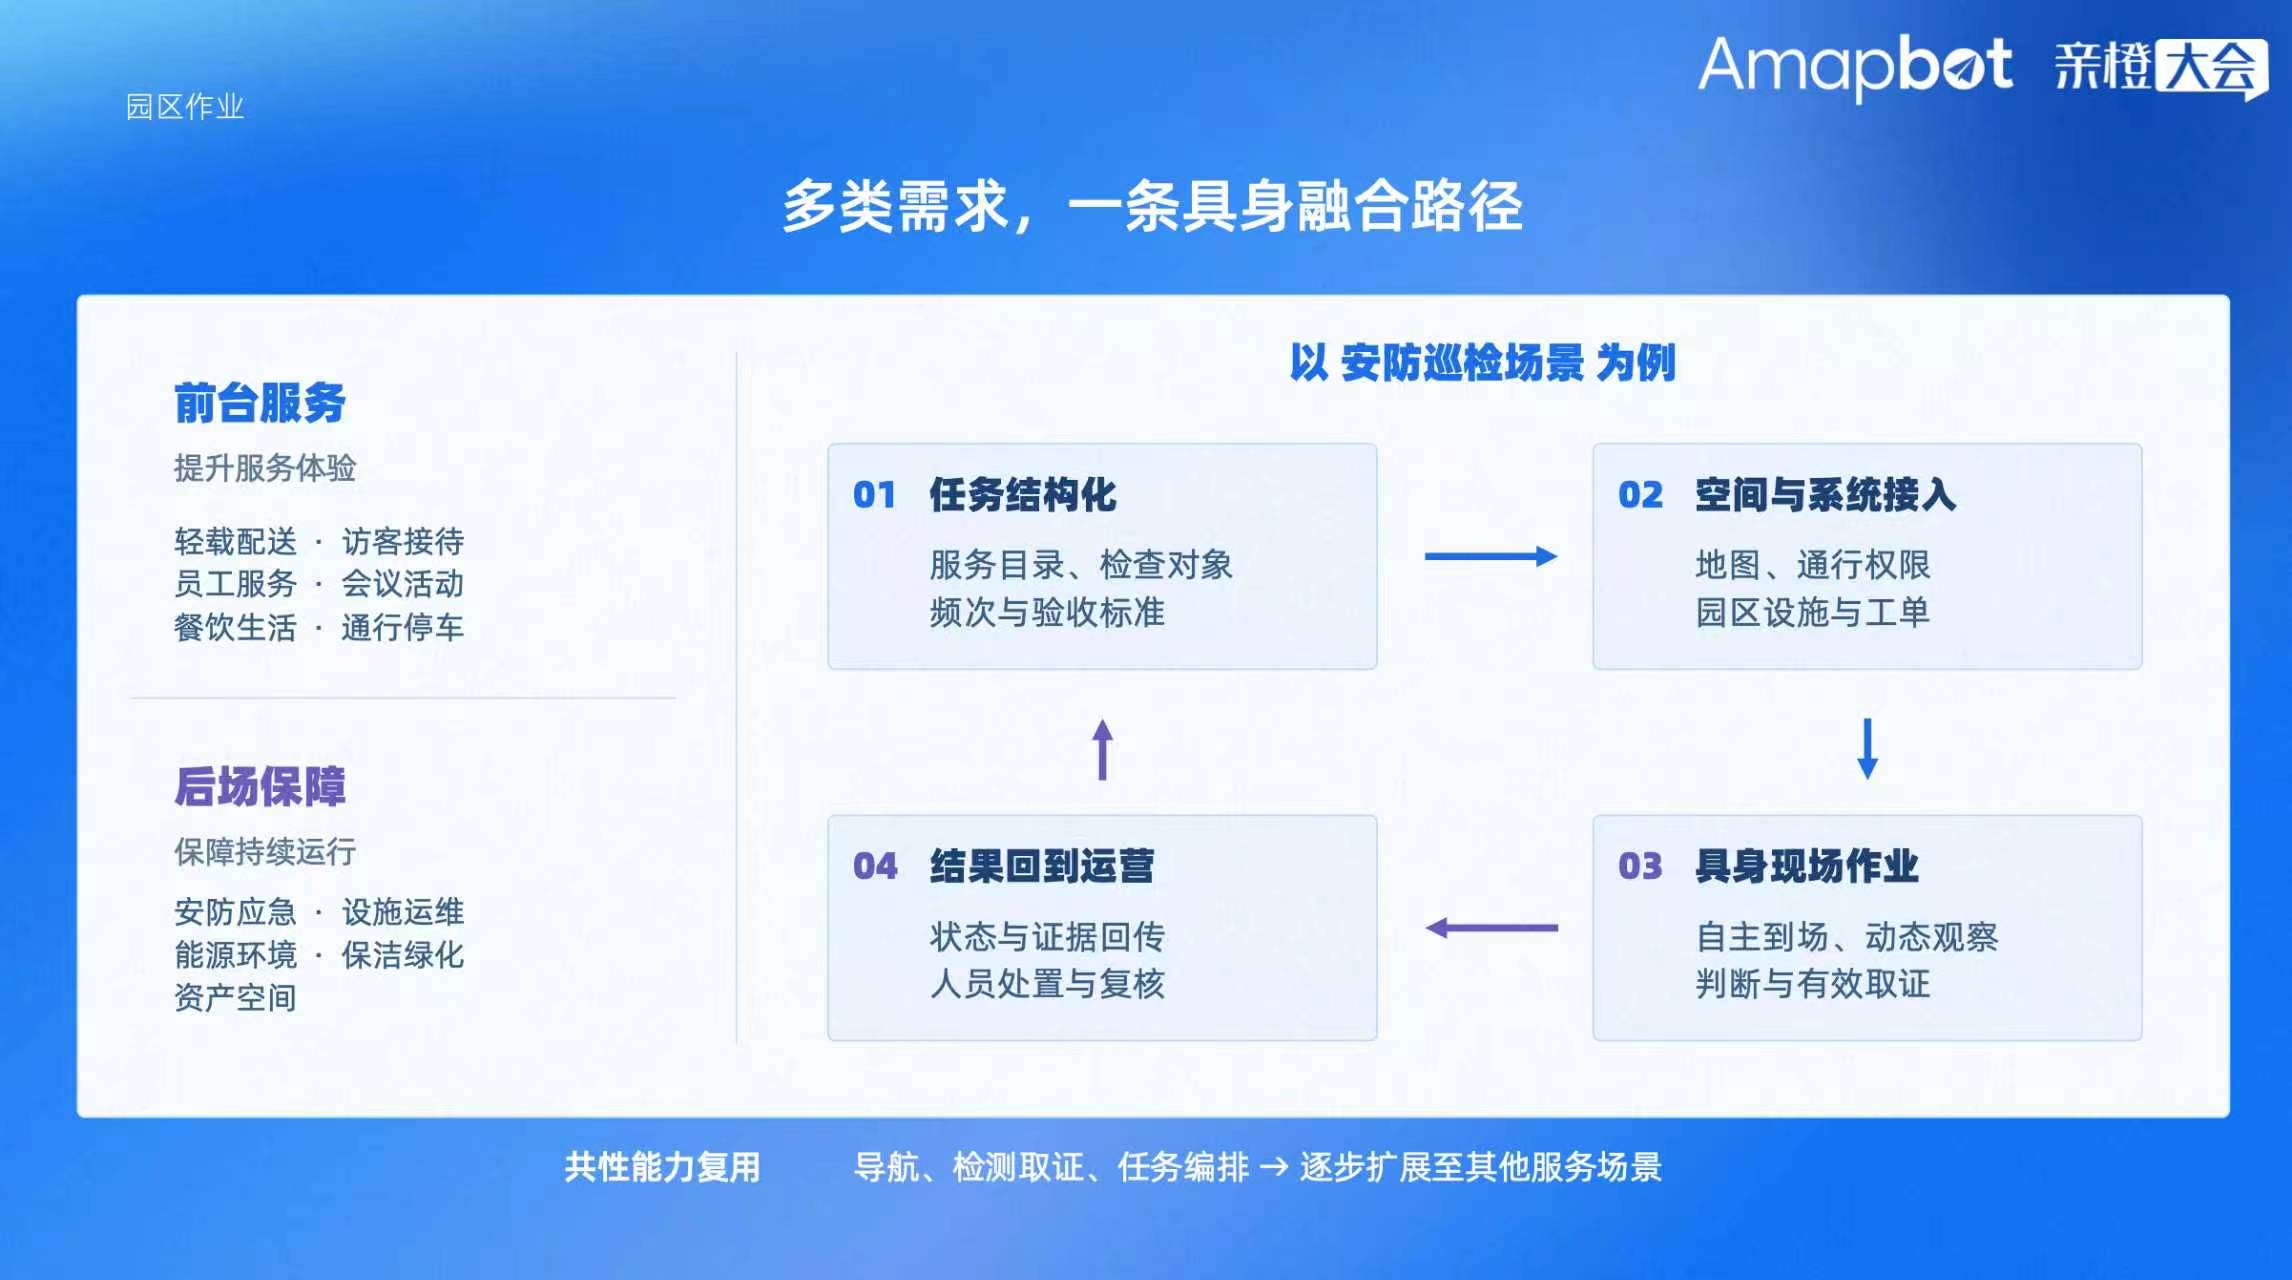
当前方案以安防巡检为首发场景,同时向轻载配送、接待导览和消防保障扩展。
四、地图公司做机器人,高德靠什么?
从地图服务到机器狗,高德延续的仍是空间服务能力。
过去,高德帮助人理解环境、找到目的地。
现在,它要让机器也能识别目标、选择路径,并在物理世界里完成任务。
服务对象从人扩展到机器,底层能力仍是空间理解与导航决策,是高德在真实空间数据、导航决策和城市场景服务上的长期积累。
具体来说,空间数据和导航能力帮助机器人理解环境、规划行动,持续运转的城市场景则提供了检验和修正能力的机会。

高德已有的大量POI(Point of Interest,指地图上标注的各类地理位置信息点,是电子地图的核心数据)、路网和深层语义数据可以先提供一层环境认知,端侧感知再处理眼前的人流和障碍。
这不代表机器人进入园区后无需建图、部署和验证,但已有的空间信息有望减少重复工作,尤其是在找地址、找入口、理解目标位置等任务上。
高德近年来的公开技术成果,为这一迁移提供了初步佐证。
公开数据显示,ABot-N1与ABot-M0.5各自在5项权威基准上取得第一;高德论文《SocialNav》成为CVPR 2026最佳论文候选,候选入选率仅为0.46%,其中具身智能方向论文仅3篇。
这些成果的意义不在于榜单本身,而在于说明高德正在把长期积累的空间数据与导航能力,推进到具身智能的感知—决策—行动链条中。
此外,阿里庞大的生态也是高德让机器人进去真实场景的底气。
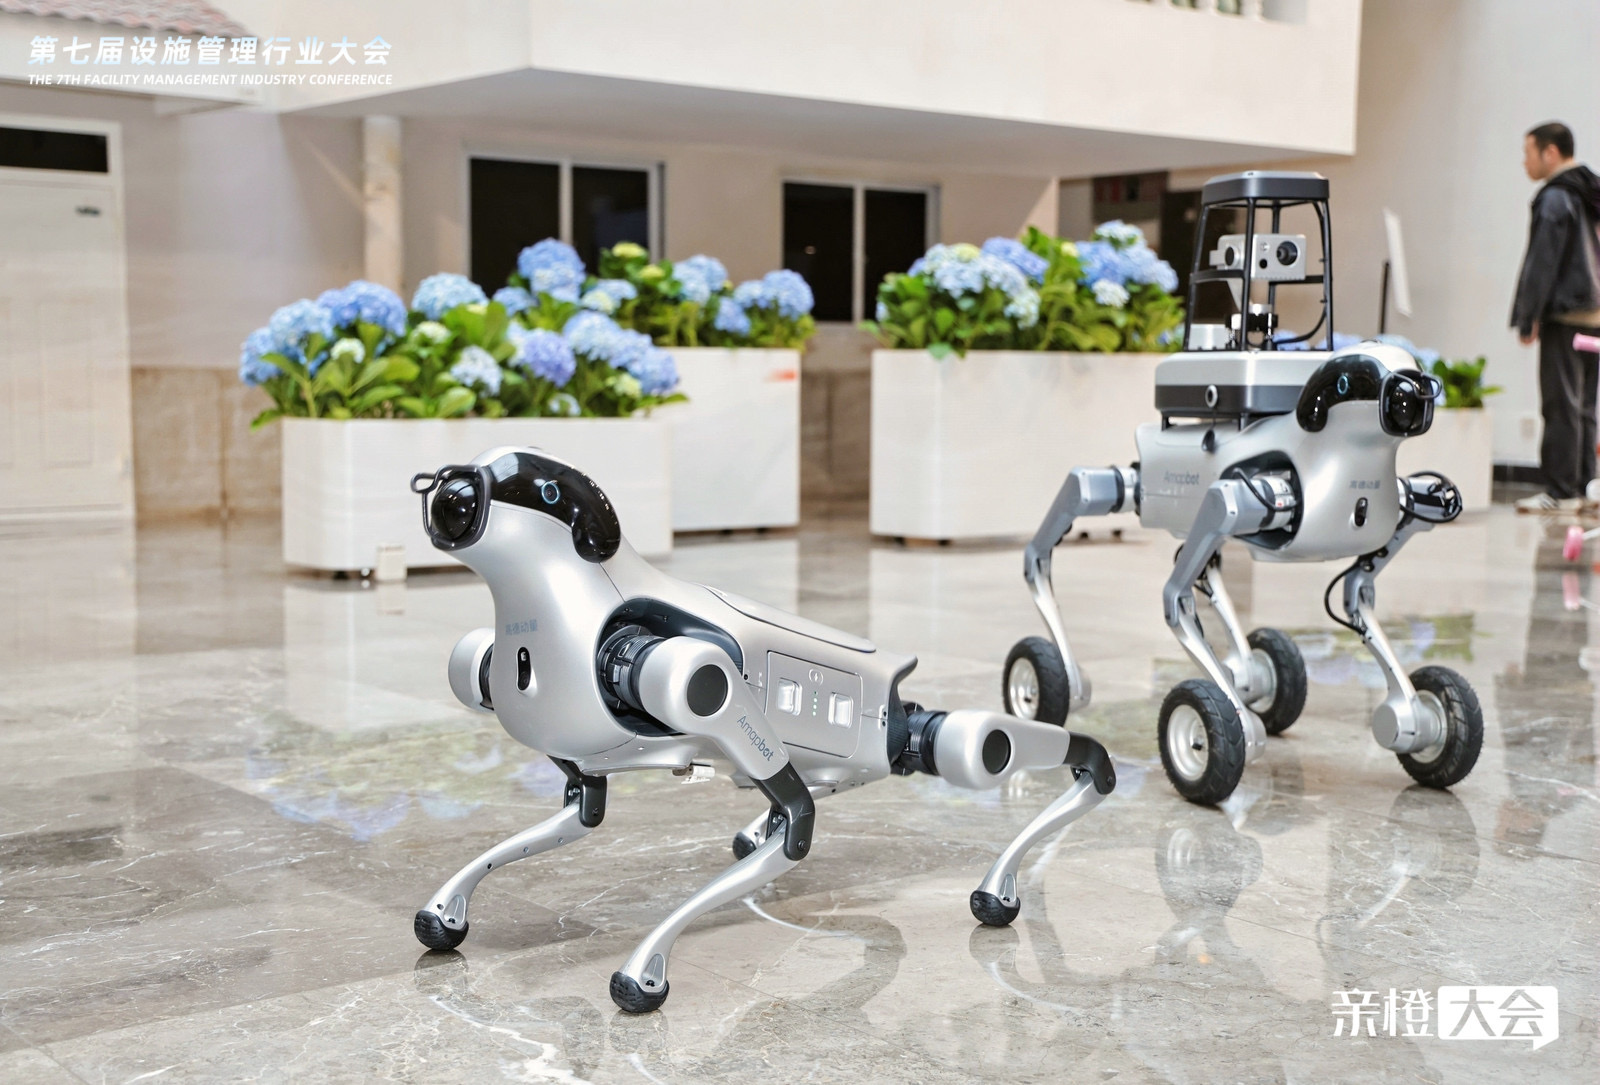
阿里巴巴集团总务和亲橙智慧提供任务、专业标准与运营场景,阿里云等业务提供算力和模型支持,研发、任务定义和现场运营由此能够在同一个项目中协同推进。
结语:机器狗开始分工之后,拼的是谁能把任务做完
2026年的具身智能,已经不是一场简单的“demo与落地”之争。有人强化本体,有人深耕工业巡检,也有人把空间智能带进开放环境。高德的园区案例,为后一条路径提供了一次真实运营中的检验。
接下来,高德需要验证的不只是途途还能承担多少种任务,更是同一套DATA、MODEL、AGENT体系能否在不同园区复用,同时保留各项任务自己的标准和责任边界。
当机器狗从“能走路”变成“在干活”,评价标准也会随之改变:能否持续排进班次,能否交出可复核的结果,以及园区是否愿意把下一项工作继续交给它。
