


机器人前瞻(公众号:robot_pro)
作者 | 许丽思
编辑 | 漠影
机器人前瞻10月29日报道,今天,山东柔性织物触觉传感企业矩侨工业宣布完成亿元A轮融资,由蚂蚁集团领投,老股东零以创投、威海港融及青岛和信跟投。
本轮资金将主要用于织物电子皮肤规模化量产与交付、触觉及多模态感知技术研发,以及机器人、智能家居和医疗康养等场景的产品拓展。
矩侨工业成立于2024年初,创始人兼CEO张景淇毕业于英国约克大学电子工程系,曾担任小米生态链公司CTO。核心团队主要来自中科院及智能硬件大厂,具有深厚的技术积累以及智能硬件产品定义和量产经验。
该公司主要聚焦柔性纤维传感器研发,将传感结构融入纤维织物,使柔软、透气、可弯折的织物具备触觉感知能力。目前,公司已将相关技术应用于触觉手套、机器人全身电子皮肤、机械臂皮肤,以及智能床垫、智能座椅等产品。
在技术路径上,矩侨工业将传统薄膜传感器中的导电、压阻及基材结构拆解至纤维层面,通过功能纤维的组合与织造形成传感网络。外部接触产生的形变会改变纤维内部的导电通路,再由采集系统读取信号,经过标定与算法处理,转化为触觉数据。

矩侨工业研发设计的触觉手套,左右手各配置数百个传感点,最小点间距达2mm,最小触发力为0.01N,并支持动作捕捉和机器人遥操作。
针对机器人精细操作等任务,矩侨工业还推出了触觉皮肤2.0,通过调整织造结构并结合模型训练,进一步拓展对受力方向、滑动趋势和切向受力的感知能力。
这些信息可用于识别机器人抓取过程中的物体滑移、接触状态变化,为防滑调整及操作策略训练提供数据支持。在产品设计方面,其多层柔性传感器厚度小于0.8mm,单层产品最薄小于0.3mm。

另外,矩侨工业的触觉产品已用于UniTacHand、EgoTouch、TouchAnything等模型方案,通过融合触觉与第一人称视觉数据,记录真实操作过程中的接触位置、受力变化及动作信息,为机器人操作模型训练提供多模态数据。
矩侨工业也在将触觉感知能力拓展至机器人全身。目前,该公司产品从手部延伸到机械臂、躯干与足底,已推出机械臂皮肤,为接触检测、安全交互等提供感知信息。
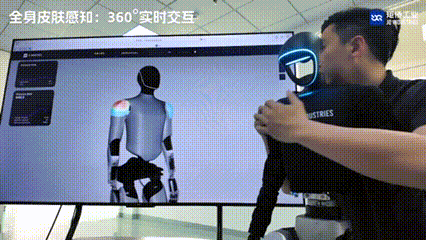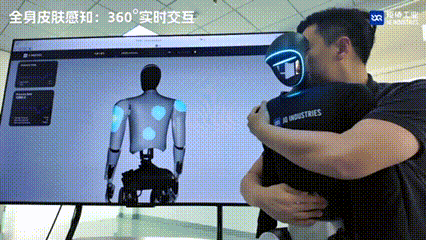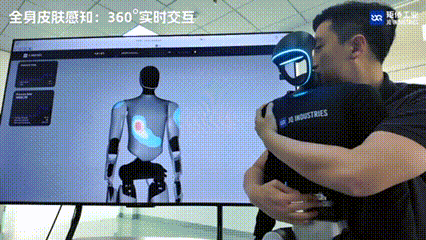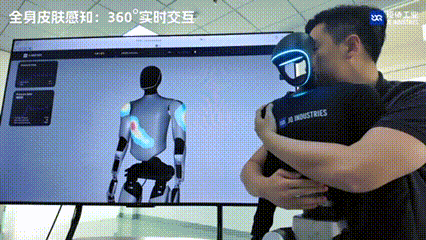

商业化方面,矩侨工业称,其目前已服务超过400家客户,其中包括200余家具身智能领域的海内外客户,触觉手套已实现近万只规模交付。
在生产端,矩侨工业已在威海建立自有产线,覆盖材料配方、喷丝、染整及织造等环节,生产良率超过95%,并具备一天以内快速打样及大面积传感织物的生产能力。
接下来,矩侨工业计划继续拓展压力、形变、振动等多维度感知能力,并探索压电、摩擦电等技术路线。同时,该公司正在推进触觉与第一人称视觉融合的数采系统建设,联合产业伙伴推进规模化真人数采场景建设,完善数据采集、模型适配及开发工具。
