



机器人前瞻(公众号:robot_pro)
作者 | 周加琦
编辑 | 漠影
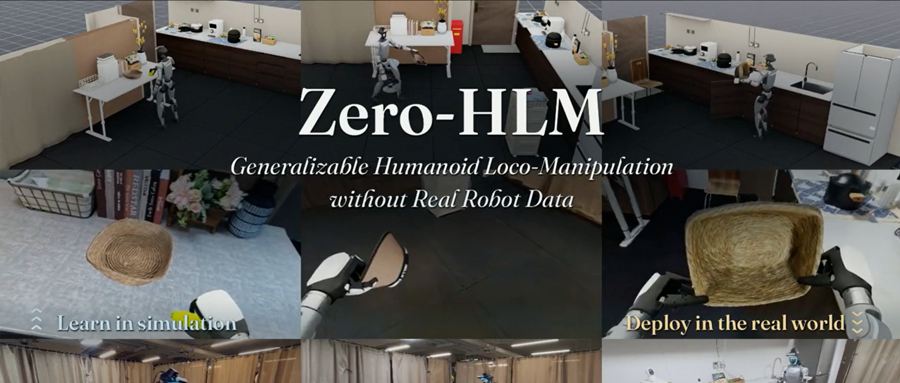
机器人前瞻10月30日报道,昨天,北京通用人工智能研究院、北京理工大学、清华大学和德塔智能联合推出了Zero-HLM框架。
论文共有12位作者,分别为Dianyi Yang、Mengya Liu、Zhumei Wang、Yu Liu、Xiaochen Zhang、Yixuan Li、Le Ma、Yuhang Yang、Weiqi Huang、Wei Liang、Baoxiong Jia和黄思远(Siyuan Huang)。其中,黄思远是德塔智能联合创始人兼首席科学家,同时担任北京通用人工智能研究院具身机器人中心主任。

该框架基于Real-to-Sim-to-Real技术路线,能够将手机采集的真实场景数据与仿真中的初始示范结合,自动完成场景重建,并大规模生成用于人形机器人移动操作训练的数据。
结果显示,仅用45条仿真遥操作示范数据,该团队就通过Zero-HLM生成了4800条经过物理验证的训练数据,数据采集速度提升1.8倍。并且基于GR00T N1.7模型训练的纯仿真策略,在三项长时序任务中的平均成功率达到66.7%。
一、把真实场景搬进仿真,批量生成机器人训练数据
对于人形机器人来说,移动操作不仅涉及抓取、放置等手部动作,还要协调行走、下蹲、搬运等全身运动。要让机器人适应不同的环境,就需要大量覆盖不同场景的训练数据。
目前,这类数据主要依赖真实机器人遥操作采集,成本高且难以快速扩大规模。
仿真虽然提供了另一种选择,但仍面临两个问题:一是如何构建兼具真实视觉效果和物理交互能力的环境;二是如何生成能够成功执行的全身动作。
对此,Zero-HLM设计了一套包含四个环节的流水线,大规模生成经过物理验证的训练数据。
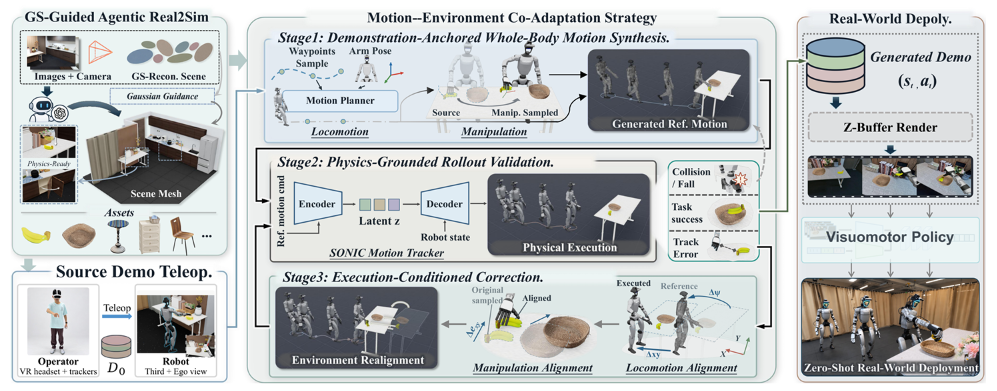
首先是利用手机拍摄真实场景,构建可交互的数字孪生环境。
该团队通过手机采集数据,利用3D高斯重建技术还原环境外观与空间结构。随后,引入多模态智能体,结合Blender MCP和IsaacLab,自动构建对应物理场景,并包含物体的质量、摩擦力等物理属性。
最终,将高斯视觉重建与物理模型结合,形成既接近真实视觉效果,又支持机器人抓取、放置等交互操作的仿真环境。
其次,利用少量初始示范数据,生成不同场景下的全身动作轨迹。
研究团队针对每项任务采集15条仿真遥操作示范,并将动作拆分为行走、操作和腿部交互等片段。随后,系统随机调整机器人的起始位置、物体摆放位置及交互目标,重新规划行走路径和全身运动轨迹。
再就是通过物理仿真验证动作,并自动修正执行偏差。
Zero-HLM利用SONIC全身控制器在仿真中执行生成的动作,检查任务是否成功、机器人是否稳定及碰撞情况。针对行走位置偏移等问题,系统会根据执行反馈调整场景中的物体位置或参考动作,并重新测试。
最后是生成高保真视觉数据,训练机器人策略模型。
系统将高斯重建的场景背景与仿真渲染的机器人、物体画面融合,生成第一人称视觉数据,并与机器人状态、任务指令及对应动作配对,形成训练数据。
通过上述流程,该团队利用45条仿真遥操作示范,生成了4800条经过物理验证的成功轨迹,覆盖三项长时序任务及不同场景配置。与真实世界遥操作采集相比,整体数据采集速度平均提高1.8倍。
二、宇树G1真机实测,纯仿真训练成功率达66.7%
研究团队将训练好的策略部署到宇树G1人形机器人上,测试了三项长时序移动操作任务。
其中任务一是移动拾取放置,机器人走到桌边,抓取香蕉并放入目标篮子。
任务二为低位取帽放置,机器人下蹲拾取帽子,起身后将其搬运并放置在柜边篮子。
任务三是腿部辅助篮子搬运,机器人双手搬运水果篮,用脚关闭挡路的柜门,最后将篮子放到凳子上。
在模型方面,该团队采用GR00T N1.7进行微调。对比了真实数据训练、仿真数据训练等不同情况下的真机表现。
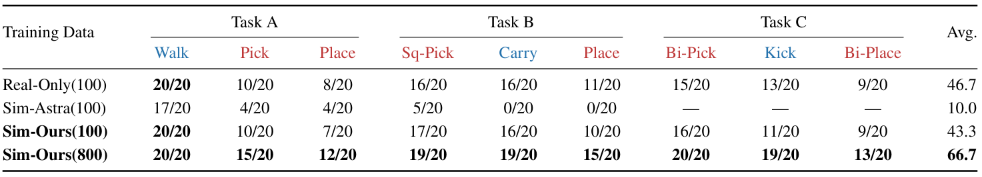
结果显示,使用仿真数据训练的策略,在每项任务采用100条示范数据时,真机平均成功率为43.3%,与每项任务采用100条真机数据训练的策略(46.7%)基本相当。当仿真训练数据增加至每项任务800条时,其成功率提升至66.7%。
此外,研究团队还测试了模型在不同场景下的泛化表现,包括改变机器人起始位置、桌面抓取和放置位置,以及更换物体与目标组合等五种设置。
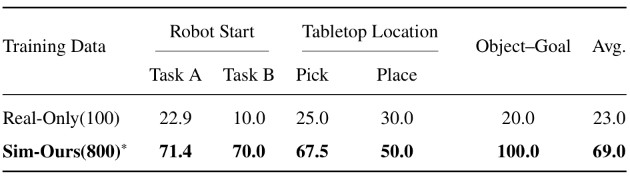
最终,纯仿真数据训练的策略在五种扩展场景下,综合成功率达到69%,而真实数据训练的基线仅为23%。其中,在更换物体与目标组合的测试中,纯仿真数据训练下的机器人成功率为100%。
结语:仿真数据能迁移,通用操作能力仍待拓展
Zero-HLM的实验结果表明,仿真生成的数据能够支持人形机器人完成部分长时序移动操作任务,并在特定场景泛化测试中取得较好的表现。
不过,此次测试仍集中在有限任务和场景中。如何将仿真训练中获得的能力进一步扩展到更多物体、任务和真实环境,仍需要更多实验验证。
