


机器人前瞻(公众号:robot_pro)
作者 | 许丽思
编辑 | 漠影
机器人也要开始打卡上班了?
给机器人算工时、定KPI,一台机器人干一天活到底值多少钱,智元想给这个问题定一个标准答案。
10月29日,2026智元创新日在上海世博中心举行,一场发布会看下来,信息密度真的相当高!
智元提出了一个全新的度量单位——Worken(有效智能工时),要用活跃机器人数量、自主工作时长和产出效能比,来衡量机器人到底干了多少活。
紧接着发布的GO-3 Preview具身基座模型在RoboDojo、RoboTwin、RoboColiseum三项具身智能评测榜单中均位列第一,会在年底开源。

随后,智元合伙人、联席总裁熊彦登台,一口气抛出了多个成果:
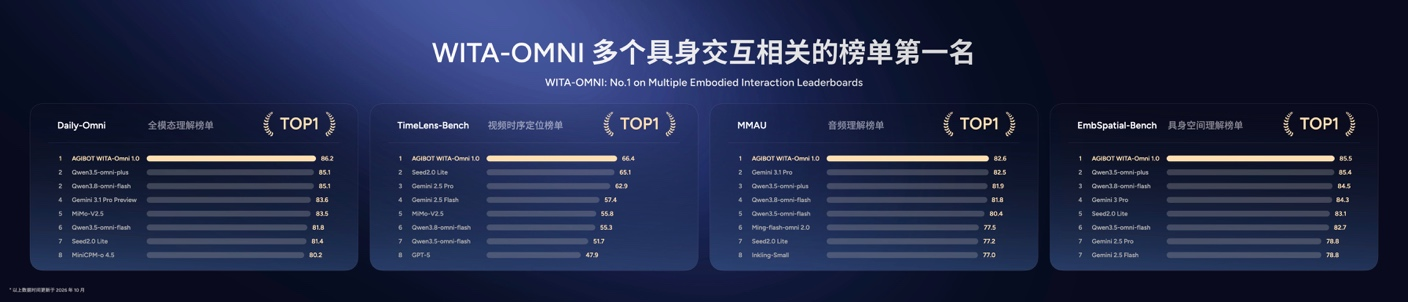
具身全模态端到端交互大模型WITA-OMNI正式发布,这个模型拿下四项交互相关评测榜单第一;
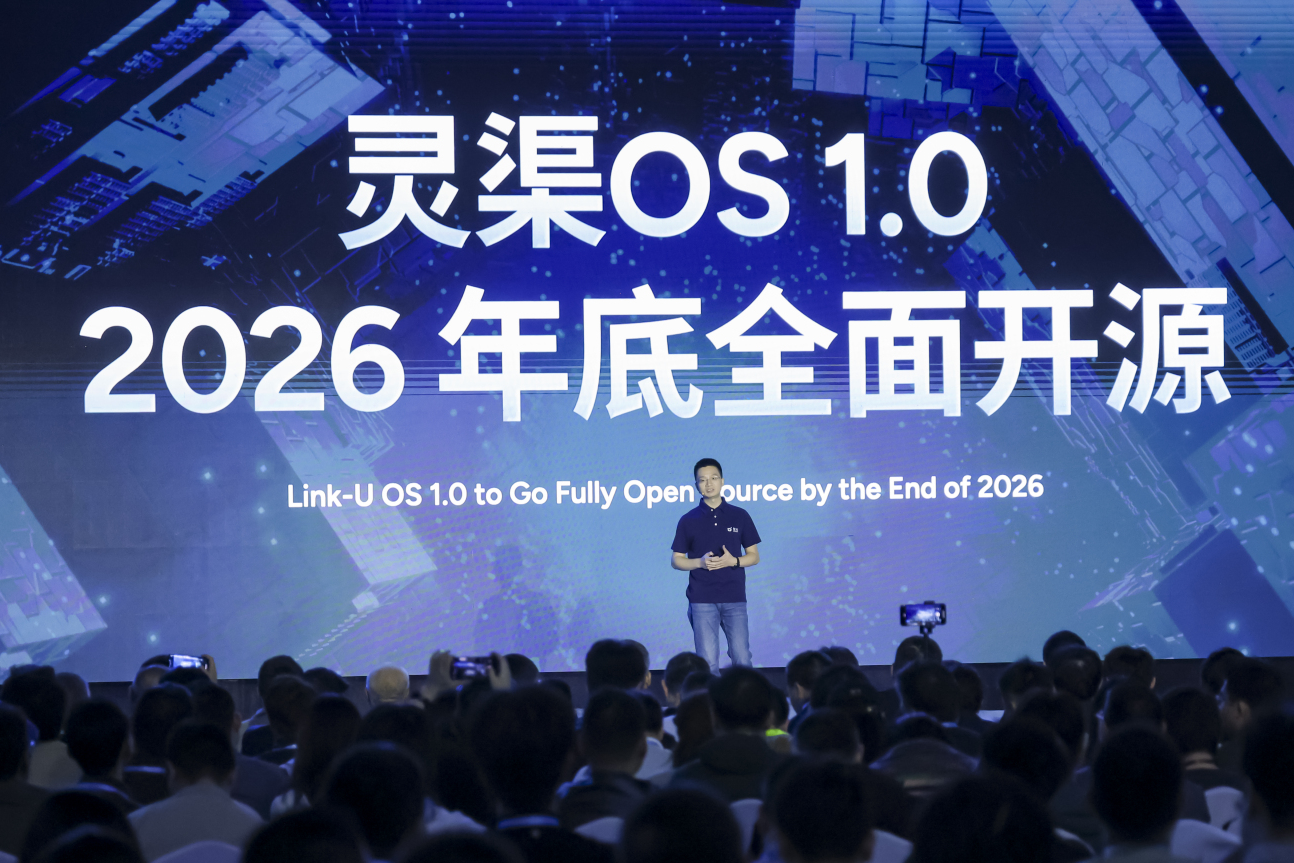
行业首个具身智能原生操作系统灵渠OS 1.0正式亮相并被捐赠给开放原子开源基金会。智元计划在年底把灵渠OS1.0全面开源。
生态侧,AIMA技术生态和元苼计划的最新成果也同步公布,技术底座进一步向全行业开放。
发布会后,我们和熊彦进行了一场对话。一场采访聊下来,我们发现,智元这一连串发布其实指向同一件事:让机器人真正进入工作岗位,把模型能力转化为可持续创造价值的生产力。
一、机器人会察言观色了!WITA-OMNI攻克真实交互难题
机器人站在人群里,听见有人说话,就应该回答吗?未必。
比如在游乐园里,周围有广播、音乐、游客交谈声,还有随时可能插话的小朋友。机器人既要听清声音,还要判断对方是不是在跟自己说话、什么时候该接话,甚至需要用动作和表情回应。
熊彦解释,自然交互难就难在鲁棒性、情商、交互体验和智商。WITA-OMNI 1.0,智元把鲁棒性放在第一位,重点改善嘈杂环境、多人交谈中的识别能力,并加强对情绪的理解和回应。
1、听得清、接得住、回应快,原生全模态模型亮相
WITA-OMNI走的是一条原生全模态技术路线:将语音、视觉、文本等输入,以及语音、表情、动作等输出放进同一个模型,统一训练和对齐,让机器人能够结合看到、听到的信息作出判断,并协调语言和身体动作。
为什么要这样设计?
“手机、电脑、智能音箱这类设备,通常大家用麦克风就能和它交互了,”熊彦解释,“但机器人需要直接融入真实人群,除了通过视觉感知周围环境,还需要结合语言、视觉等多种信息,持续理解交互过程中的上下文。”
比如,机器人听到有人说话,仅凭语音信息很难判断对方是否在与自己交流,还需要结合视觉信息,识别说话对象及其交互意图。
他透露,团队尝试过在已有大模型后面添加新模态,但容易造成原有能力损失,新增信息也难以与原始训练结果充分对齐。因此,智元选择在初始训练阶段引入各种模态,让模型更好地掌握交谈时机、理解意图,以及判断什么时候该打断或保持沉默。

交互还得足够快,所以WITA-OMNI采用了全双工与快慢双模架构。谈及这一设计,熊彦举了人类交流的例子:“人的交互系统天生就是双工的交互,我边听还可以边表达。”
WITA-OMNI的前台负责即时回应,后台负责复杂推理、规划和任务处理,两者共享上下文与时间线。这样,即便后台正在处理任务,机器人也可以保持交流,用户还能随时补充或修改指令。
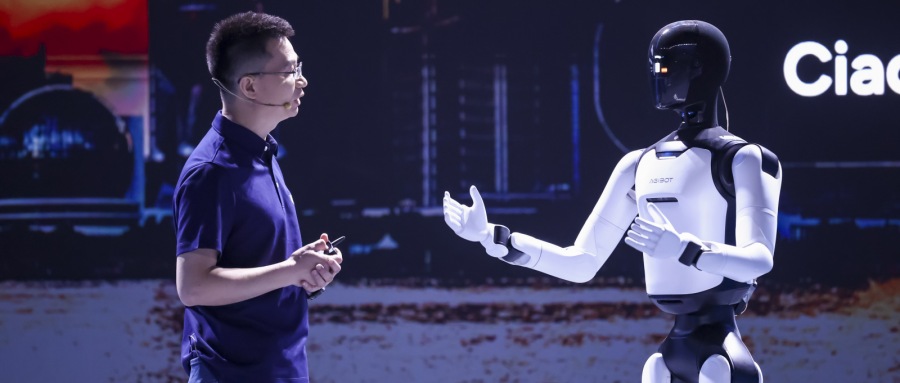
现场,我们看到WITA-OMNI让远征A3大秀了一把在人机交互上的出色能力。据了解,智元在远征A3上配置多摄像头、激光雷达、8个麦克风及高清面屏,让机器人结合视觉、听觉和身体动作交流。

远征A3学会了察言观色,熊彦问机器人看到了什么,远征A3称他是一位站在舞台上的“叔叔”。熊彦随即反问:“你说谁是你叔叔?”机器人马上改口称他为“帅哥”。
远征A3还能扛住各种“连珠炮”式的追问、多语言同传也是不在话下,据熊彦介绍,模型平均响应速度约600毫秒,最快400毫秒。
另外,WITA-OMNI还在Daily-Omni、TimeLens-Bench、EmbSpatialBench和MMAU四项权威评测榜单取得第一名。
2、进入长隆乐园,在真实场景检验交互能力
多个真实场景里,WITA-OMNI带来的交互体验是前所未有的。
以长隆乐园为例,熊彦介绍,有小朋友细声细气不敢开口,站着的机器人听不清,远征A3会主动迎上去打招呼,再单膝跪地、弯下腰拉近距离。“我可以主动贴近交互对象,这是很不一样的交互过程,也是普通模型无法完成的。”
机器人主动靠近人,安全就成了头等大事。长隆乐园每天有大量游客,儿童可能突然跑进机器人的活动范围。
对此,远征A3能够在交互过程中保持360度环境观察,有人进入安全区域便主动停止动作;遇到意外接触,柔顺力控会快速减小输出力。电子围栏限制活动路线,异常告警则负责通知运营人员介入。

长隆乐园的机器人已经累计完成超过100万次交互,大量真实互动也为模型提供了继续学习的机会。“真实部署态的数据对我们来说是最有价值的数据,这些数据本身就是很高的护城河。”熊彦说。
相比顺利完成的对话,用户不满意、交谈中途离开等数据回流到模型训练,能够让机器人逐渐熟悉实际服务环境。
更重要的是,交互智能的提升直接关系到机器人能不能创造实际经济价值。
“交互可能是人产生价值的必经入口。”熊彦觉得。比如,在酒店服务、导购导览、零售仓这些综合场景里,机器人首先要通过交互搞清楚人要什么。再往里走,才轮到运动智能和作业智能接力。
二、给机器人造操作系统,灵渠OS年底全面开源
机器人有了更聪明的大脑,还面临软硬件适配的问题。
“具身时代需要一套原生操作系统,AI要走出屏幕去看、去听、去动、去干活儿,软硬件必须高效协同,没有这样统一的系统,我们的开发就会重复、复杂、低效。”熊彦说。
智元此次发布的灵渠OS 1.0,就是为了解决这类问题。它通过统一硬件抽象、具身原生内核和智能服务框架,覆盖底层硬件接入、软件构建、部署和上层应用支持,为不同机器人提供统一的软件基础。
这套系统已经在智元量产机器人上完成验证,灵渠OS支持主流算力平台,以及15类、100种以上外设快速接入,减少不同设备之间的重复适配工作。
机器人操作系统还要解决实时性难题,机器人正在运动时,系统需要持续处理控制指令,时延波动可能影响动作执行。针对这一需求,灵渠OS进行了全栈确定性时延优化,在1000Hz任务负载下,端到端时延抖动小于4微秒。
更重要的是,灵渠OS还为运动、交互、作业三类智能提供统一接入平台。开发者可以调用和复用已有系统能力,开发面向不同本体的机器人应用,减少重复建设。
熊彦现场还宣布了,2026年底全面开源灵渠OS 1.0,届时将贡献经过量产验证的2亿行代码、5000多个生态软件包,以及端到端构建工具链和预集成开源组件。
另外,智元还向开放原子开源基金会捐赠灵渠OS项目,并共同建设人形机器人开源社区。合作将覆盖操作系统、本体硬件、数据、模型和工具链等方向,推动联合开发、测试验证和行业标准建设。
开源背后,智元希望行业的技术生态更繁荣。
三、半年聚集8万开发者,智元把技术底座向行业开放
今年4月,智元启动元苼计划,希望把自身技术、产品及工程能力开放出去,推动AIMA生态体系发展。
这个判断背后,是行业的真实处境:具身智能瓶颈早就不只在硬件,还缺场景、缺数据、缺能把机器人用起来的开发者。
而智元把技术底座开放出去,实际上就是在用自家投入换整个行业的应用试错速度,生态越大,跑通场景的概率越高。
熊彦透露,AIMA生态目前汇聚超过8万名开发者,开源数据集下载量超过560万次,灵心和灵创平台累计产生15万项用户创作内容,其中7000多项已被创作者主动分享到平台。
具体来看,灵心平台已经累计产生3万多个智能体,支持开发者进行智能体创作与自然语言编排;灵创平台则积累了3万多个高动态动作,支持分钟级复刻机器人全身动作,减少创作过程中繁重的编程工作。
应用开发之外,机器人还需要协同工作。智元的灵动平台可以统一调度不同机型,已经用于长隆乐园每日常态化的人机共舞演出。10月24日,110台远征A3还依托该系统完成了最多人形机器人同时跳舞的吉尼斯世界纪录挑战。
在工业作业方面,Genie Studio 2.0升级为智能作业平台,最快7天可完成一类作业场景部署。其背后的CoLab计划已经推动100多个生态共建项目落地,覆盖50多个应用场景,进一步将平台能力用于实际交付。
生态扩张背后,是真金白银的投入支持,元苼计划2026年以来已投入超过3亿元,五年计划投入不少于20亿元。目前,智元已联动255所高校、511家企业,近半年有40家合作伙伴获得部署态落地激励。
结语:开放生态,推动具身智能技术繁荣
“行业要发展,技术要成长,生态就是土壤。”熊彦在发布会上的这句话,也点出了智元此次系列布局背后的思考。机器人要真正进入更多工作岗位,既需要模型能力持续提升,也离不开开发者、场景伙伴和整个产业生态的共同参与。
此次智元计划开源灵渠OS,并持续投入AIMA技术生态,正是希望通过开放技术和工程能力,减少行业重复开发,让更多创新成果得到应用和验证。
开放生态有望加速技术成果的共享、复用与创新,让更多开发者参与技术探索,让更多应用场景得到验证,推动行业形成持续进化的良性循环。随着技术创新与产业应用进一步融合,具身智能也将迎来更加繁荣的技术生态。
